 CNY


Actuation
ロボットアーム、生体模倣ハンド、サーボモーター、モーションコントロールハードウェア。オープンソースの 6 軸アーム SO-ARM101 から器用な AmazingHand まで、Actuation コレクションが Physical AI を動かします — 研究、教育、産業オートメーションをカバー。完全な CAD ファイル、ファームウェアソース、ROS 2 制御パッケージ付属。


¥236.00
FEETECH HD-1910-C001 シリアルバスサーボ | MicroDuck 対応、6V 12kg·cm
FEETECH HD-1910-C001 シリアルバスサーボ 製品概要 FEETECH HD-1910-C001は、ロボット関節向けに設計されたコンパクトな6V 12kg·cmシリアルバスサーボです。脚式ロボットやロボットアームから研究プラットフォームまで幅広く対応します。Pollen Roboticsのオープンソース二足歩行ロボット「MicroDuck」などのオープンソースプロジェクトに最適で、機体全体は15個の本サーボを1本のTTLバスにデイジーチェーン接続して駆動します。 21g、34 × 20 × 23mmの両軸ハウジング内部では、コアレスモーターがボールベアリング上のオールメタル1/320ギアトレインを駆動します。12ビット磁気エンコーダーが0.088°の分解能で360°の絶対位置制御を実現し、位置・速度・負荷電流・電圧・温度をリアルタイムでフィードバックします。5つの設定可能な動作モード(工場出荷時の純位置PD「Sim2Real」モードを含む)を備え、強化学習でトレーニングされた歩容ポリシーにも従来のサーボ制御にも対応します。 主な利点 MicroDuck や類似のロボット関節に対応 HD-1910-C001は、XGO Duckやmicroduck-replicaなどコミュニティのMicroDuckビルドで採用されているサーボです。15個のユニットが1本のTTLバスで機体全体を駆動します。4–8.4Vの動作電圧範囲と34 × 20 × 23mmのコンパクトな両軸ハウジングにより、MicroDuckや多くの同様の小型脚式ロボット・関節機構の関節に実用的な選択肢です。 ダイナミックな動きを支える12kg·cmのストールトルク 6Vで12kg·cm(1.18N·m)、7.4Vで最大15kg·cm(1.47N·m)のストールトルク。コアレスモーターとメタルギアトレインにより、6Vで無負荷速度0.109秒/60°(92RPM)、7.4Vで113RPMを実現——ダイナミックな歩容、立ち上がり動作、負荷のかかる関節に十分なトルクと応答性です。 全次元フィードバック付き12ビット磁気エンコーダー 0.088°/ステップ(4,096ステップ)の絶対360°位置制御と、位置・速度・負荷電流・入力電圧・温度のリアルタイムフィードバック——閉ループ制御やSim2Realポリシーに必要なすべてを提供します。 力制限付きの5つの動作モード 電流ベースの力制限付き角度サーボモード、定速モーターモード、定電流モーターモード、PWMオープンループ速度モード、純位置PD(Sim2Real)モード——RL駆動ロボット向けの工場出荷時デフォルト。PIDゲイン、ID(0–253)、ボーレート、回転方向はユーザー設定可能で、マルチループモードでは絶対位置決めを±7回転まで拡張できます。 堅牢な両軸構造 ボールベアリング上のメタルギア、PA66...


¥115.00
PincOpenオープンソースパラレルグリッパー
概要 PincOpen オープンソースパラレルグリッパー— ロボット把持を誰にでも身近に! 高フレームレート 60FPS の固定焦点カメラ(オプション) オートフォーカスカメラ 30FPS(オプション) Reachy 2 のプロ用グリッパー技術をベースに開発 低コストのパラレルフィンガーグリッパー 主な特長 オープンソース設計、3D プリント可能 低コストのパラレルフィンガーグリッパー Reachy 2 プロ用グリッパー技術 Feetech STS3215 サーボモーターに対応。SO-ARM101、LeKiwi、XLRobot の各アームで使用可能 角度調整可能なカメラマウント ライセンスとオープンソース 本製品はオープンソースプロジェクト PincOpen をベースにしています。コード:Apache 2.0、機械設計:CC...

¥505.00
2-DOFサーボパンチルトユニット
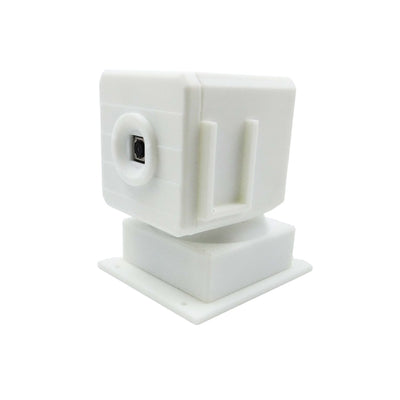
2 自由度サーボパン・チルトユニット 製品概要 本 2 自由度サーボパン・チルトユニットは高精度の SCS0009 シリアルバスサーボを搭載し、単軸 180° までの回転、水平 180°・垂直 90° の二軸電動動作に対応。正確な位置決めと滑らかな動作を実現します。ストール、過熱、電圧などの多彩な保護機能を内蔵し、TVS 電圧調整サーボドライバーボードと組み合わせて安全かつ信頼性の高い動作を提供します。 本ユニットには 200 万画素 HD USB プラグアンドプレイカメラが標準付属し、オプションで 1080P@30FPS ズームおよび 1080P@60FPS 固定焦点カメラモジュールを選択できます。クリアで安定した映像を提供し、顔・色・QR コードの視覚認識とリアルタイム追跡に対応します。 ユニット全体は密閉型の隠蔽配線設計で、コンパクトかつすっきりしています。Raspberry Pi や Jetson などの主要コントローラーに対応し、軽量コンパクトな構造のためスマートカー、ロボットアーム、ドローン、多指ハンドなどに搭載でき、ロボットビジョンプロジェクトの開発難易度を大幅に下げます。...


¥1,003.00
SO-ARM101 & AmazingHand オープンソース多指ハンドロボットアーム
製品概要 SO-ARM101 & AmazingHand は、SO-ARM101 6 軸ロボットアームと AmazingHand 8 自由度四指多指ハンドを組み合わせた、完全なオープンソースの身体性 AI プラットフォームです。標準のパラレルグリッパーを、リーダーアームの 1 つのサーボで駆動する四指ハンドに置き換え、シンプルで信頼性の高い工場組立済みの機構で四指の同期した把持と伸展を実現します。Hugging Face の LeRobot エコシステムを基盤とし、リーダー・フォロワー遠隔操作、デュアルビューのデータ収集、ACT・SmolVLA・Pi0・Pi0.5・GR00T N1.5 によるエンドツーエンドの模倣学習に対応。グリッパーから多指ハンドへ移行する最も容易な出発点です。 SO-ARM101は、SO-ARM100 をベースに大幅に最適化したオープンソースの 6 軸ロボットアームです。新しくなった配線経路とモーター/ギアの組み合わせにより関節のケーブル断線問題を解消し、関節の可動範囲も制限されなくなりました。リアルタイムのリーダー・フォロワー追従と、Hugging Face の LeRobot ツールキットとの完全な互換性を備えています。 AmazingHandは、オープンソースで低コスト、完全に 3D...


¥1,760.00
SO-ARM101 オープンソース 7自由度ロボットアーム
製品概要 SO-ARM101は、SO-ARM100 をベースに大幅に最適化したオープンソースのロボットアームです。新しくなった配線経路とモーター/ギアの組み合わせにより、関節でのケーブル断線問題を解消し、性能向上によりリアルタイムのリーダー・フォロワー追従に対応します。これは 7 自由度版です。6 軸モデルに手首ロール(ヨー)サーボを追加し、手首の姿勢自由度が大幅に広がり、より多くの到達点と多角度での精密把持が可能になりました。Hugging Face の LeRobot ツールキットに完全対応し、PyTorch モデルや共有データセットに直接接続できるため、模倣学習や強化学習をすぐに実践できます。組立チュートリアルと DIY キットが付属し、学生・研究者・メイカーの方が学習・研究・創作のためにインテリジェントロボティクスに取り組めます。 Hugging Face LeRobot とは?LeRobot は、世界的に著名な AI コミュニティ Hugging Face が提供するオープンソースのロボティクスエコシステムです。Python ライブラリとモデル共有プラットフォームを組み合わせ、標準化されたツール、データセット、事前学習済みモデルをパッケージ化することで、模倣学習や強化学習といった最先端の AI 技術を身近にします。開発者・学生・趣味の方々がロボティクス開発を気軽に始められます。 何ができる?組立は簡単で、複雑なデバッグは不要です。リーダー・フォロワー構成により、リーダーアームが把持や配置を行うと、フォロワーアームがリアルタイムで再現します。少しのトレーニングで、既定のタスクを自律的に完了できます。共有の AI モデルやデータセットに直接接続でき、ゼロからコードを書く必要がないため、把持や軽作業の実験に適しています。低コストで導入障壁も低く、学生・研究者・メイカーが身体性 AI...

¥1,419.00
SO-ARM101 オープンソース 6軸ロボットアーム開発キット
製品概要 SO-ARM101で、模倣学習用のロボットアームを自作しましょう!LeRobotとHugging Faceのプロジェクト向けに特別に設計されたキットで、サーボモーター、アダプターボード、ケーブルが含まれます。オープンソースで低コスト、DIYも簡単——ロボティクス愛好家や開発者に最適です。充実したリソースですぐにプロトタイピングを始められます! 主な利点 完全オープンソース&カスタマイズ可能な設計 SO-ARM100と比較して、SO-ARM101は配線が改善され、以前ジョイント3で発生していたケーブル断線の問題を解消しました。新しい配線設計により、ジョイントの可動範囲が制限されることもなくなりました。 LeRobotとの統合 実世界のロボティクスアプリケーション向けにPyTorchモデル、データセット、ツールを提供するLeRobotプラットフォームとの統合を目的に設計されています——データ収集、シミュレーション、トレーニング、デプロイを含み——強化学習と模倣学習に対応します。 充実した学習リソース 組立・キャリブレーションガイドや、テスト、データ収集、トレーニング、デプロイのチュートリアルなど、包括的なオープンソース学習リソースを提供しており、ユーザーがすぐに始めてロボティクスアプリケーションを開発できるよう支援します。 ハードウェア概要 技術仕様 製品型番 SO-ARM101 開発キット リーダーアーム ジョイント2用 1×(7.4V) 1:345 減速比モーター ジョイント1・3用 2×(7.4V) 1:191 減速比モーター ジョイント4・5とグリッパー6用 3×(7.4V) 1:147 減速比モーター フォロワーアーム 全ジョイント用...

¥103.00
FEETECH SCS0009 シリアルバスサーボ
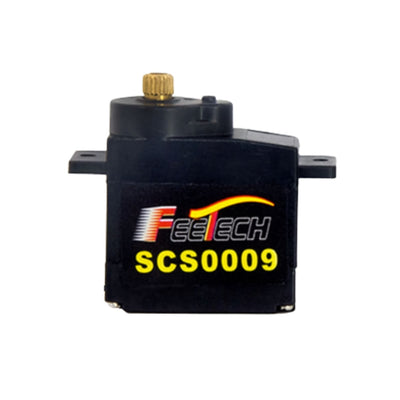
FEETECH SCS0009 シリアルバスサーボ 製品概要 この FEETECH SCS0009 シリアルバスサーボは、AmazingHand 器用ハンドに適合したロボットアクチュエータです。全次元リアルタイムフィードバック、メタルギアによる伝動、10ビットエンコーダー、標準的な TTL シリアルバス通信を備え、複数のインテリジェント保護機構を内蔵しています。 主な利点 Amazing Hand 器用ハンドとのネイティブ互換 Amazing Hand 器用ハンドに完全適合。簡単な設定だけでそのまま使用でき、ロボットプロジェクト統合の開発時間を節約します。 超コンパクトサイズ マイクロロボットの関節や器用ハンドなど、コンパクトな設置スペースが必要なロボット用途に最適です。 全次元リアルタイムフィードバック 位置、速度、電圧、電流、温度、負荷のリアルタイムフィードバックを提供します。 メタルギアボックス 1:416 の減速比を持つメタルギアボックスを内蔵。 10ビットエンコーダー 精密なフィードバック制御のための 1024 ステップ分解能を提供。 標準...

¥51.00
バスサーボドライバーボード
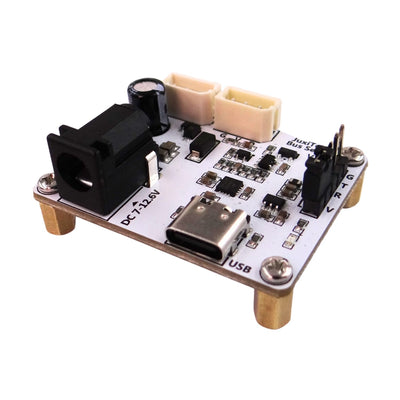
バスサーボドライバーボード 製品概要 JUXIバスサーボアダプターは、LeRobot SO-ARM100/101ロボットアームとマルチサーボロボットプロジェクト向けに特別に設計されたオールインワンのシリアルバスサーボ制御ソリューションです。複雑な配線、別途の電源回路、サーボ駆動ロボットの低レベル制御開発の手間を排除します。サーボ電源と制御回路を1枚のコンパクトなボードに統合し、最大253台のシリアルバスサーボをリアルタイムデータフィードバック(位置、速度、トルク、動作モード)付きでサポート。7~12.6Vの広い入力電圧範囲で主要なバスサーボに対応し、SO-ARM100/101の3Dプリントパーツに直接取り付け可能なキャリブレーション済みマウント穴を備えています。プラグアンドプレイのType-C接続とRaspberry Pi、Jetson、RDKなど主要コントローラーとの完全な互換性により、具身知能とロボット開発に理想的な制御モジュールです。 主な利点 LeRobot SO-ARMシリーズと公式互換 精密にキャリブレーションされたマウント穴がSO-ARM100/101ロボットアームの3Dプリントパーツに完璧にフィット。改造不要で2分で直接取り付け可能、LeRobot開発者のカスタム統合時間を節約します。 最大253台のバスサーボを同時制御 複数サーボ制御時の複雑な配線やI/Oポート不足の問題を解決。単一のバス接続で最大253台のサーボをリアルタイムデータフィードバック付きで制御でき、ロボットアームや4脚/6脚ロボットなど多関節ロボットに最適です。 7~12.6V 広電圧入力+電源統合 DC 5521インターフェースによるサーボへの直接電源供給に対応。入力電圧はサーボの要件に応じて調整可能(標準サーボは7V、高トルクサーボは12V)。別途の電源モジュールが不要になります。 プラグアンドプレイType-C接続 Type-C USBケーブルで主要コントローラー(Raspberry Pi、Jetson、RDK、PC)に直接接続。複雑なドライバーインストール不要で、サーボ制御とデータフィードバックがすぐに利用可能になり、プロジェクトのプロトタイピングを加速します。 フルリアルタイムデータフィードバック サーボの位置、速度、トルクロック状態、動作モード(サーボモード/サーボモーターモード)の読み取りをサポート。高精度が求められる高度なクローズドループ制御プロジェクトに最適です。 TVS保護回路搭載 回路に過電圧・過電流保護を提供し、電圧スパイクによるドライバーボードや接続サーボへの損傷を効果的に防止。複雑な環境でも安定した動作を保証します。 主要なバスサーボの大半と互換 市場に出回っているほぼすべてのシリアルバスサーボをサポートし、さまざまなプロジェクト要件に対して最大限の柔軟性を提供します。 具身知能駆動モジュールに最適 具身知能開発シーン向けに特別最適化され、さまざまなインテリジェントロボットプロジェクトに安定かつ信頼性の高いサーボ制御ソリューションを提供します。 ハードウェア概要 利用可能なSKU: SKU...

¥157.00
LeKiwi 具現化知能モバイルロボットカー
LeKiwi 身体性知能モバイルロボット 製品概要 LeKiwi 身体性知能モバイルロボットは、科学研究と教育、ロボット学習、卒業プロジェクト、コンテスト開発向けに設計されたプロフェッショナルなロボティクス開発プラットフォームです。3輪オムニホイール全方位移動制御システムとステレオビジョン認識システムを搭載し、有線/無線リモート操作に対応、オプションで TPU フレキシブルグリッパーを選択できます。エンドツーエンドの完全な教育プログラムを提供し、エンドツーエンドの模倣学習、大規模モデルトレーニング、自律制御をサポート。さまざまなロボティクス開発シーンのニーズを満たします。全注文に公式請求書発行対応を提供します。 主な利点 3輪オムニホイール全方位移動制御 柔軟な全方位移動能力を備え、前進/後退、横移動、その場回転などの複雑な動作パターンを実現。さまざまな応用シーンに対応できます。 ステレオビジョン認識システム 環境認識用のステレオカメラを搭載し、自律ナビゲーションや物体認識などロボットビジョンアプリケーションに安定・信頼性の高い視覚データを提供します。 有線 / 無線リモート操作 有線・無線両方のリモートコントロール方式に対応。実際のアプリケーションニーズに応じて柔軟に選択でき、開発・デバッグが便利です。 オプションの TPU フレキシブルグリッパー オプションの TPU フレキシブルグリッパーで把持機能を拡張。物体操作や仕分けなどのインタラクティブな開発シーンに最適です。 全プロセス対応チュートリアルサポート 基本的なセットアップから高度なアプリケーション開発まで、完全なチュートリアルを提供。素早い立ち上げと効率的なプロジェクト開発を支援します。 高度な開発機能 エンドツーエンドの模倣学習、大規模モデルトレーニング、自律制御開発に対応し、高度なロボティクス研究開発(R&D)シーンのニーズを満たします。 充実のアフターサービス すべてのご注文に公式請求書の発行対応を含み、安心のアフターサポートを提供します。 ハードウェア概要 コア構成...


¥73.00
SO-ARM101 TPU フレキシブルグリッパー
SO-ARM101 TPU フレキシブルグリッパー 製品概要 この SO-ARM101 TPU フレキシブルグリッパーは XLerobot ロボットアーム専用に設計され、SO-ARM101 アーム搭載カメラブラケット/キットの取り付けに対応しています。ソフト TPU 素材で作られており、不規則な形状や壊れやすい物体を傷つけずに掴むのに最適です。カメラ構成をオプション選択(ズーム 30FPS / 固定焦点 60FPS)でき、ロボット掴み動作開発やビジョンガイドによる応用シーンのニーズを完璧に満たします。 主な利点 XLerobot ロボットアームと完全互換 追加加工なしで XLerobot ロボットアームに直接取り付け可能。統合時間を短縮します。 フレキシブル TPU 素材 ソフト TPU 素材により、不規則な形状や壊れやすい物体を安全に掴め、把持対象への損傷を効果的に防止します。 アーム搭載カメラの取り付けに対応...

¥51.00
FEETECH シリアルバスサーボ STS3215
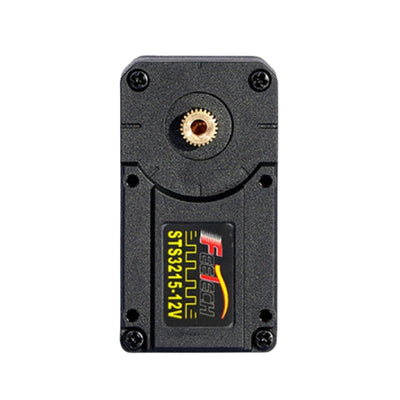
FEETECH STS3215 シリアルバスサーボ 製品概要 この FEETECH STS3215 シリアルバスサーボは、SO-ARM100/101 ロボットアーム専用に設計された高性能ロボットアクチュエータです。全次元リアルタイムフィードバック、メタルギアによる伝動、磁気エンコーディングセンサー、標準的な TTL シリアルバス通信を備え、複数のインテリジェント保護機構を内蔵しています。ACT、Smolvla、Pi0、Pi0.5、GR00T N1.5 のロボットモデルトレーニングをネイティブにサポートしており、ロボット開発、具現化知能研究、教育用ロボティクスのシーンに最適です。すべての注文で公式請求書の発行に対応しています。 主な利点 SO-ARM シリーズロボットアームとのネイティブ互換 SO-ARM100 / SO-ARM101 ロボットアームに完全適合。簡単な設定だけでそのまま使用でき、ロボットプロジェクト統合の開発時間を節約します。 全次元リアルタイムフィードバック 位置、速度、トルク、温度、電圧のリアルタイムフィードバックをサポートし、フィードバック制御と精密な動作開発に信頼できるデータを提供します。 高信頼性ハードウェア設計 高精度メタルギア伝動構造と非接触磁気エンコーディングセンサーを採用。高い耐久性、低ノイズ、安定した動作性能を備え、長時間の連続運転シーンに適しています。 主流ロボットモデルのトレーニングに対応 ACT、Smolvla、Pi0、Pi0.5、GR00T N1.5 など主流のロボット大規模モデルトレーニングフレームワークと完全互換で、具現化知能モデルのトレーニングおよび開発シーンのニーズに対応します。 複数のインテリジェント保護機構 過電圧、過電流、過熱、過負荷などのインテリジェント保護機能を内蔵し、サーボと接続機器を効果的に保護して、ロボットシステム全体の安定性を向上させます。...

¥1,003.00
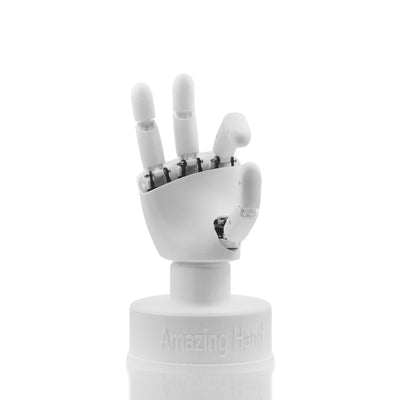
AmazingHand オープンソース研究用生体模倣ロボットハンド
製品概要 ロボット研究、教育、開発のために設計されたオープンソースの生体模倣ロボットハンド。高い自由度、精密な制御、簡単なカスタム開発のための包括的なSDKサポートを備えています。 主な利点 完全オープンソース & カスタマイズ可能な設計 Amazing Hand は完全なオープンソースアーキテクチャを採用し、すべてのコードファイルと機械設計図面を自由に利用できます。開発者はハードウェアとソフトウェアの両方の構成をプロジェクトの要件に合わせて変更でき、多様なロボットアプリケーションへの迅速な適応が可能です。 柔軟な動きを実現する8自由度 8自由度を備え、各指は2つの関節節を持ち、屈曲/伸展、外転/内転の動きを実現——人間の手の自然な器用さを再現します。 コンパクト & 軽量オールインワンデザイン すべての駆動部品は手本体に完全統合され、外部配線を完全に排除。わずか400g(サーボモーター除く)のコンパクトな設計で、さまざまなロボットプラットフォームへの組み込みが容易です。 生産コストを抑える3Dプリント対応 すべての構造部品は3Dプリント製造に対応。剛性の高い「スケルトン」フレームと柔軟なTPUシェルを組み合わせたモジュール設計を採用し、生産コストを大幅に削減。予算を抑えたい学生、メイカー、研究者に最適です。 研究 & 教育用途に最適化 オープンソースで入手しやすい設計により、AI・ロボティクス実験の優れたプラットフォームとなり、アルゴリズム検証、データ収集、実践的な教育訓練をサポートします。 ハードウェア概要 技術仕様 製品型番 Amazing Hand 対応コントローラー Raspberry Pi /...