 CNY



产品概述
SO-ARM101 是在 SO-ARM100 基础上进行深度优化的开源机械臂。改进后的电缆布线和电机/齿轮搭配消除了关节电缆断裂的问题,性能升级支持实时主从跟随。这是 7 自由度版本:它在 6 轴模型基础上增加了一个腕部滚转(偏航)舵机,使得腕部具有更大的姿态自由度、更多的可达点和多角度精确抓取能力。它完美适配 Hugging Face LeRobot 工具包,并直接连接 PyTorch 模型和共享数据集,使得模仿学习和强化学习易于实践。产品包含完整的组装教程和 DIY 套件——学生、研究人员和创客都可以使用智能机器人进行学习、研究和创造。

什么是 Hugging Face LeRobot? LeRobot 是由世界知名的 AI 社区 Hugging Face 推出的开源机器人生态系统。它将 Python 库与模型共享平台相结合,打包了标准化的工具、数据集和预训练模型,使得模仿学习和强化学习等前沿 AI 技术触手可及——开发者、学生和爱好者都可以亲身参与机器人开发。
它能做什么? 组装简单,无需复杂调试。采用主从结构,主臂执行抓取或放置动作,从臂实时镜像跟随;经过少量训练即可独立完成预设任务。它直接连接共享 AI 模型和数据集,无需从头编写代码,适用于抓取和轻量级组装实验。低成本和低门槛使其成为学生、研究人员和创客实践具身智能的有效途径。
通过顺丰速运发货,工厂组装,免费包邮。可提供发票,成品机套件赠送 KVM 切换器。
一览: 7 自由度,90° 腕部滚转 · 12V 30kg.cm 高扭矩舵机 · 可选 TPU 柔性夹爪 · 双视角数据采集 · NVIDIA 和 D-Robotics RDK 板载推理 · 工厂组装,开箱即用 · 支持 ACT / SmolVLA / Pi0 / Pi0.5 / GR00T N1.5 模型训练。
高精度磁编码 · 端到端模仿学习 · Hugging Face LeRobot · 遥操作协同算法 · 精准数据采集 · ACT 模型训练 · 臂载摄像头视觉 · 场景摄像头视角 · 实时反馈精准定位 · 7 自由度 · 主从结构 · 30KG 高扭矩总线舵机 · 高清广角摄像头 · 支持二次开发 · 教科书级教程。
主要优势
-
7 自由度,90° 腕部滚转
7 自由度版本在 6 轴设计上增加了左/右腕部滚转(偏航)舵机,因此腕部可以从更多角度接近目标,并覆盖工作空间内的更多点。这种额外的自由度使得多角度、精细抓取成为可能。
-
主从遥操作与模仿学习
机械臂集成了 Hugging Face AI 框架。遥操作主臂录制演示动作,然后一次性训练模仿学习模型并部署优化后的策略。它能够执行复杂任务并适应环境,实现端到端的自动化闭环。
-
双视角全局覆盖
SO-ARM101 臂载摄像头近距离捕捉目标的空间位置、角度和表面纹理,以实现更高保真度的数据采集,而桌面场景摄像头则实时读取工作空间环境。两者协同工作,确保操作精确,快速响应变化,并防止漂移或停滞。
-
30kg.cm 高扭矩 12V 总线舵机
从臂统一采用 7 个 Feetech STS3215-C018(12V,30kg.cm,1:345),以确保在多轴负载下有足够的抓取扭矩,而主臂保持 7.4V 以平衡手感和成本。12 位磁编码器在每个轴上提供 0.088° 的精度。
-
多模型训练支持
在同一硬件上训练和部署 ACT、SmolVLA、Pi0、Pi0.5 和 GR00T N1.5 策略,并直接从 LeRobot 模型中心重复使用 lerobot/smolvla_base、lerobot/pi0_base、lerobot/pi05_base 和 lerobot/xvla-widowx 等预训练模型。
-
NVIDIA 和 D-Robotics RDK 板载推理
只需一根线缆连接 Raspberry Pi、D-Robotics RDK 或 NVIDIA Jetson 控制器,即可在机械臂上进行推理,并获得实时电机控制和编码器反馈。
-
工厂组装,开箱即用
每台设备均已组装、接线和校准——连接电源和 USB,即可用于遥操作和数据采集。
可升级柔性夹爪
柔性夹爪是标准刚性夹爪的升级版,采用柔性 TPU 材料 3D 打印。它采用中空设计,内部有加强筋,并基于鳍型夹爪原理工作:它能适应被抓取物体的形状,减少施加在其上的接触力。这使得夹爪非常适合抓取形状复杂或易碎的物体——例如水果——因为它降低了安全处理所需的控制精度。
工作原理: 接触时,鳍状钳口的顶部和底部会向物体弯曲,从而使夹爪包裹住物体表面。这增加了承载接触面积,并产生牢固的抓握力。
-
适用于: 传统刚性夹爪无法处理的柔软或易损坏物品——水果、玻璃器皿、鸡蛋和食品加工。
-
形状自适应: 圆柱体、球体、椭圆形和多边形——所有圆形物体系列。
硬件概览
可用版本:
7 轴版本不再分为“标准版”和“专业版”,因为从臂统一采用 12V。现在版本仅因主臂的阻尼不同而异,而从臂始终为 STS3215-C018。
|
配置 |
舵机布局 |
|
主臂 (阻尼) |
1 × STS3215-C001 (7.4V, 1:345) + 2 × STS3215-C044 (7.4V, 1:191) + 3 × STS3215-C046 (7.4V, 1:147) |
|
主臂 (零阻尼) |
7 × STS3215-C066 (7.4V, 无齿轮比) — 可选无动力虚拟舵机 |
|
从臂 (所有版本) |
7 × STS3215-C018 (12V, 1:345) — 统一,无 7.4V 版本 |
|
电源适配器 |
主臂 5V6A / 从臂 12V5A |
主臂总计:7 × STS3215 (7.4V) 用于七个轴。从臂总计:7 × STS3215-C018 (12V, 30kg.cm)。
可用套餐:
|
套餐 |
成品机 (PLA 夹爪) |
成品机 (TPU 夹爪) |
臂载摄像头套件 |
双摄像头套件 |
|
定位 |
标准入门 |
柔性夹爪预备 |
数据采集首选 |
两星级具身推理设置 |
|
打印部件 |
主臂 + 从臂 |
主臂 + 从臂 |
主臂 + 从臂 |
主臂 + 从臂 |
|
主臂舵机 |
7 × Feetech STS3215 (7.4V);可选无动力虚拟舵机 |
7 × Feetech STS3215 (7.4V);可选配虚拟非动力舵机 |
7 × Feetech STS3215 (7.4V);可选配虚拟非动力舵机 |
7 × Feetech STS3215 (7.4V);可选配虚拟非动力舵机 |
|
从属机械臂舵机 |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
|
舵机驱动板 |
✓ |
✓ |
✓ |
✓ |
|
电源适配器 |
✓ |
✓ |
✓ |
✓ |
|
数据线 / 桌面夹 / USB 3.0 集线器 |
✓ |
✓ |
✓ |
✓ |
|
柔性夹爪 |
PLA 硬质夹爪 |
TPU 柔性夹爪 |
可选 TPU 夹爪 |
可选 TPU 夹爪 |
|
臂载视觉 |
— |
— |
自动对焦 30FPS 或定焦 60FPS 摄像头 |
自动对焦 30FPS / 定焦 60FPS × 2 |
|
场景(侧方)视图 |
— |
— |
— |
✓ (场景摄像头) |
|
双视图数据采集 |
— |
— |
— |
✓ |
我们的推荐:固定焦距 60FPS 摄像头、TPU 夹持器、虚拟非动力舵机和双摄像头套件。这些组合在一起可为您提供双视图数据采集设置:60FPS 固定焦距可实现流畅的高帧率捕获,TPU 用于夹持不规则物体,虚拟舵机可降低入门价格,同时仍可享受完整版本的功能。
硬件亮点:
硬件分解视图展示了顶部配件——可选的自动对焦 30FPS / 固定对焦 60FPS 摄像头、Feetech STS3215 舵机和可选的 TPU 柔性夹持器;主体组件——桌面支架、SO-ARM101 主机械臂(7 自由度)和 SO-ARM101 从机械臂(7 自由度);以及底部配件——Bambu PLA+ 打印部件、舵机驱动板和 Feetech STS3215 舵机。
兼容设备:
Raspberry Pi / D-Robotics RDK / NVIDIA Jetson 系列控制器,以及通过 USB 串口连接的 Windows 和 Linux 主机电脑。完全兼容 LeRobot SO-ARM101 开源项目和市面上大多数串口总线舵机;双从机械臂套件专为 XLeRobot 设计。
3 步轻松设置:
-
拆开两个机械臂。它们已组装、接线和校准完毕,因此无需进行机械组装或舵机 ID 配置。
-
安装可选配件:臂载摄像头支架和柔性夹持器。两者均使用随附硬件安装,无需任何修改。
-
将舵机驱动板连接到您的 Raspberry Pi、RDK 或 Jetson 控制器,为主机械臂(5V6A)和从机械臂(12V5A)供电,然后按照 LeRobot 教程进行遥操作、数据收集和训练。
技术规格
舵机布局(7 自由度,从机械臂视图,舵机编号 1-7)
|
机械臂 |
舵机配置 |
|
从机械臂 |
7 × STS3215-C018 (12V, 1:345) |
|
主机械臂 |
STS3215-C001 (1:345) + STS3215-C044 (1:191) + STS3215-C046 (1:147), 均为 7.4V |
|
在 6 轴基础上增加 |
手腕翻滚(左右偏航)轴加手腕俯仰轴 - 共 7 个舵机 |
STS3215 总线舵机(7 轴机械臂使用的两种型号)
|
参数 |
STS3215-C018 |
STS3215-C001 |
|
转速 |
0.222 秒/60° (45RPM) @12V |
0.192 秒/60° (52RPM) @7.4V |
|
堵转扭矩 |
30kg.cm @12V |
19.5kg.cm @7.4V |
|
舵机精度 |
0.088° |
0.088° |
|
保护功能 |
电压/堵转/超温保护 |
电压/堵转/超温保护 |
|
数据回读 |
支持:角度、温度、电压、位置 |
支持:角度、温度、电压、位置 |
|
使用位置 |
随动臂 × 7 |
主控臂(阻尼关节) |
STS3215 舵机集成两个高质量磁编码电机,采用 12 位高精度磁编码角度传感器,360° 可控,支持数据回读及多种工作模式,可实现毫秒级协同响应。在 7 轴版本中,随动臂仅使用 C018(12V 时 30kg.cm),以确保在多轴负载下保持足够的抓取扭矩,而主控臂则保持 7.4V,以平衡手感和成本。
摄像头模块选项
|
参数 |
自动对焦 (变焦) 30FPS |
定焦 60FPS |
|
像素 |
2MP |
2MP |
|
图像传感器 |
OV2720 (1/5.8") |
GC2093 |
|
视场角/焦距 |
86°无畸变 / 1.8mm |
100° / 定焦 (默认60cm) |
|
输出 |
USB 2.0 |
USB 2.0 |
|
格式 |
MJPG / YUY2 |
MJPG / YUY2 |
|
MJPG (分辨率 / 帧率) |
640x480 30FPS / 800x600 30FPS / 1280x720 30FPS / 1280x800 30FPS / 1280x1024 30FPS / 1920x1080 30FPS |
640x480 60FPS / 800x600 60FPS / 1280x720 60FPS / 1920x1080 60FPS |
|
YUY2 (分辨率 / 帧率) |
640x480 30FPS / 800x600 10FPS / 1280x720 10FPS / 1280x800 10FPS / 1280x1024 5FPS / 1920x1080 5FPS |
640x480 30FPS / 800x600 20FPS / 1280x720 10FPS / 1920x1080 5FPS |
|
特性 |
标准UVC协议,免驱动 |
标准UVC协议,免驱动 |
自动对焦摄像头模式
自动对焦/手动对焦可切换 · 1080P@30FPS · 86°无畸变。在自动对焦模式下,当安装在机械臂夹具上时,摄像头会实时跟踪移动目标,无需手动调整焦距,在抓取和检测等动态任务中保持图像清晰。在手动对焦模式下,焦距锁定,当摄像头固定时,捕捉保持稳定。
摄像头支架套件
搭载1080P高清2MP摄像头模块,可选配86°自动对焦30FPS摄像头或100°广角定焦60FPS摄像头。USB免驱动,即插即用,用于高精度图像采集和处理。有臂载式、侧视式或顶视式摄像头支架套件可选,以满足大多数应用场景。
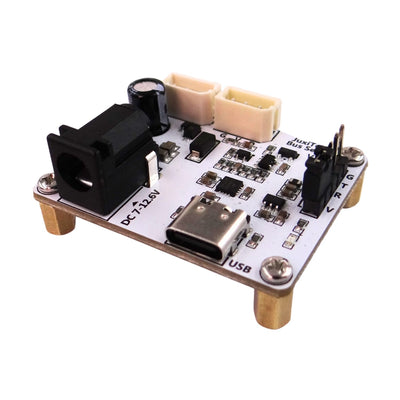
舵机驱动板 (JUXI 总线舵机适配器)
|
电源输入 — 5~12V |
电源接口 — DC5521 |
|
舵机接口 — TTL总线舵机接口 |
通信接口 — USB Type-C & UART |
|
安装孔间距 — 37.00 x 28.00mm |
安装孔直径 — 2.5mm |
|
产品尺寸 — 42.00 x 33.00mm |
产品重量 — 15g |
串口总线舵机驱动板采用简洁的即插即用设计,内置 TVS 稳压保护模块,防止高压击穿。通过一根线缆即可连接到树莓派、D-Robotics RDK 或 NVIDIA Jetson 控制器,实现实时电机控制和编码器数据反馈。板载接口包括:TTL总线舵机接口、TVS保护电路、DC5521电源输入、UART通信接口、LED指示灯和USB Type-C。它支持乐动机器人 SO-ARM101 7自由度机械臂以及市面上大多数串口总线舵机。
产品规格
|
产品名称 |
SO-ARM101 (7自由度) |
|
产品材质 |
Bambu PLA+ |
|
自由度 |
7自由度 (包含新增腕关节滚转轴) |
|
产品尺寸 |
主控臂 111 x 239 x 525mm / 随动臂 111 x 173 x 532mm 6轴参考尺寸 — 7轴尺寸以最终测量图纸为准 |
|
产品重量 |
主动臂约 680g / 从动臂约 690g 6 轴参考数据 — 7 轴重量以最终测量值为准 |
|
夹具材料 |
PLA,可选 TPU |
|
舵机驱动板 |
JUXI 总线舵机适配器 |
|
舵机数量 |
从动臂 7 × STS3215-C018 (12V) / 主动臂 7 × STS3215 (7.4V) |
|
舵机扭矩 |
从动臂 30kg.cm @12V (高扭矩) |
|
摄像头 |
2MP 1080P 高清摄像头模块(可选定焦 60FPS / 自动对焦 30FPS) |
|
电源 |
DC5521 5V6A(主动臂)/ DC5521 12V5A(从动臂) |
|
操作系统 |
Windows / Linux |
|
控制接口 |
USB 串口通信 |
|
编程语言 |
Python |
7 轴尺寸和重量必须根据实际 7 舵机装配进行更新。以上数据为 6 轴参考值 — 请参阅 7 轴版本的最终标注图。


应用场景
-
高校科研 — 机器人、人工智能和自动化教学实验室及科研项目。
-
开发者和创客 — 算法开发、原型验证和机器人竞赛。
-
教育机构 — 人工智能编程高级课程的理想教学辅助工具。
-
爱好者 — DIY 桌面机器人,将真实人工智能技术付诸实践。
Hugging Face 生态系统与开源
SO-ARM101 7 自由度机械臂与 Hugging Face 社区无缝连接。可直接复用 LeRobot 项目提供的预训练模型、数据集和算法库,并支持与全球开发者协作共享代码和经验 — 降低了科研技术门槛,为用户提供了具身智能的入门途径。
Hugging Face LeRobot 模型库
可直接从模型库复用预训练策略,包括 lerobot/smolvla_base、lerobot/pi0_base、lerobot/pi05_base 和 lerobot/xvla-widowx — 共约 18 个模型。
开源
本产品基于 LeRobot SO-ARM101 开源项目:github.com/huggingface/lerobot。它符合 Apache 许可证 2.0,并与 LeRobot 生态系统完全兼容,因此用户可以直接集成 — 降低了开发门槛并加速了项目交付。
技术支持
完整的分步教程涵盖了完整的工作流程,即使没有编程背景的用户也能无障碍地复现和部署平台。在 GitHub 或 Gitee 上搜索“JuxiTechnology”查看资料,或在遇到任何问题时联系我们的支持团队。
-
7 自由度机械臂的完整组装、接线和校准参考。
-
主从遥操作设置和舵机 ID 配置。
-
臂载和场景摄像头设置与 LeRobot 数据集收集。
-
模仿学习训练和部署演练(ACT、SmolVLA、Pi0、Pi0.5、GR00T N1.5)。
有关软件设置和代码实现的详细技术文档,请参阅我们的官方 Wiki:点击此处访问。社区技术支持也将帮助您加速项目实施。
赠品与捆绑配件
橡胶夹具防滑垫(含)
防滑垫以整张形式提供,您可自行裁剪以适合夹具爪。自行裁剪可避免防滑垫长时间使用后脱落。
KVM 切换器(随成品机附赠)
支持 Windows 和 Linux 计算机,可在两台设备之间切换。具有硬件级全场景兼容性、USB 2.0 高速低延迟传输,带宽充足,UART + TTL 串口,高灵敏度红外遥控切换,以及实时可见的连接状态,实现无缝跨设备切换。
注意:KVM 切换器不包含在非成品机(套件)套餐中。
零件清单
成品机 · PLA 夹具:
-
从动臂 (12V) — 7 × STS3215-C018 舵机
-
主动臂 (7.4V) — 7 × STS3215 舵机,可选阻尼或无阻尼
-
PLA 刚性夹具 × 1
-
5V6A 电源适配器 × 1 | 12V5A 电源适配器 × 1
-
舵机驱动板 × 2 | Type-C 数据线 × 2 | USB 3.0 集线器 × 1
-
G 型固定夹 × 4 | 十字螺丝刀 × 1
成品机 · TPU 夹具:
与成品机 · PLA 夹具相同,夹具替换为TPU 柔性夹具。
臂载摄像头套件 · PLA 夹具:
-
从动臂 (12V) — 7 × STS3215-C018 舵机
-
主动臂 (7.4V) — 7 × STS3215 舵机,可选阻尼或无阻尼
-
PLA 刚性夹具 × 1
-
SO-ARM101 臂载支架 × 1 | 摄像头模块 × 1(自动对焦 30FPS 或定焦 60FPS)
-
USB 数据线 × 1 [自动对焦 1.5 米 / 定焦 1 米]
-
5V6A 电源适配器 × 1 | 12V5A 电源适配器 × 1
-
舵机驱动板 × 2 | Type-C 数据线 × 2 | USB 3.0 集线器 × 1
-
G 型固定夹 × 4 | 十字螺丝刀 × 1
臂载摄像头套件 · TPU 夹具:
与臂载摄像头套件 · PLA 夹具相同,夹具替换为TPU 柔性夹具。
双摄像头套件 · PLA 夹具:
-
从动臂 (12V) — 7 × STS3215-C018 舵机
-
主动臂 (7.4V) — 7 × STS3215 舵机,可选阻尼或无阻尼
-
PLA 刚性夹具 × 1
-
SO-ARM101 臂载支架 × 1 | 摄像头模块 × 2(自动对焦 30FPS 或定焦 60FPS)
-
USB 数据线 × 2 [1.5m 用于自动对焦相机 / 1m 用于定焦相机]
-
5V6A 电源适配器 × 1 | 12V5A 电源适配器 × 1
-
舵机驱动板 × 2 | Type-C 数据线 × 2 | USB 3.0 Hub × 1
-
G 型固定夹 × 4 | 十字螺丝刀 × 1
-
桌面支架 × 1 | 相机固定支架 × 1
双相机套件 · TPU 夹爪:
与双相机套件 · PLA 夹爪相同,夹爪替换为 TPU 柔性夹爪。
双跟随臂成品(适配 XLeRobot):
-
跟随臂 (12V) × 2 — 每臂含 7 个 STS3215-C018 舵机
-
12V5A 电源适配器 × 2 | 舵机驱动板 × 2
-
Type-C 数据线 × 2 | USB 3.0 Hub × 1
-
F 型固定夹 × 4 | 十字螺丝刀 × 1
双跟随臂带双臂载相机(适配 XLeRobot):
-
跟随臂 (12V) × 2 — 每臂含 7 个 STS3215-C018 舵机
-
SO-ARM101 臂载支架 × 2 | 相机模块 × 2 (自动对焦 30FPS 或定焦 60FPS)
-
USB 数据线 × 2 [1.5m 用于自动对焦相机 / 1m 用于定焦相机]
-
12V5A 电源适配器 × 2 | 舵机驱动板 × 2
-
Type-C 数据线 × 2 | USB 3.0 Hub × 1
-
G 型固定夹 × 4 | 十字螺丝刀 × 1
常见问题
什么是 SO-ARM101 开源七自由度机械臂?
在哪里可以找到 SO-ARM101 开源七自由度机械臂 的技术文档和开源文件?
SO-ARM101 开源七自由度机械臂 兼容哪些平台和框架?
如何获取 SO-ARM101 开源七自由度机械臂 的技术支持?
No Video
你可能还喜欢

二自由度舵机云台

3D RealSense 深度摄像头

四合一KVM切换器集线器 | TTL串口蓝牙扩展坞

4K高清HDMI采集卡


79° IMX219 CSI 摄像头

AHRS姿态航向角传感器IMU模块,用于机器人导航

AI语音识别模块——关键词唤醒,双语语音,110+命令

AmazingHand开源仿生研究型机械手

总线舵机驱动板


免驱USB 2.0声卡,带板载麦克风,用于AI语音交互
阅读 wiki.juxitech.com 上的技术文档、原理图和研究论文