 CNY




Braccio robotico open source SO-ARM101 a 7 gradi di libertà
Panoramica del prodotto
SO-ARM101è un braccio robotico open source profondamente ottimizzato a partire dall'SO-ARM100. Il nuovo instradamento dei cavi e il nuovo abbinamento motore/ingranaggi eliminano il problema di rottura dei cavi alle articolazioni, e i miglioramenti prestazionali consentono l'inseguimento leader-follower in tempo reale.Questa è la versione a 7 gradi di libertà: aggiunge un servo di rotazione del polso (yaw) rispetto al modello a 6 assi, offrendo al polso molta più libertà di postura, più punti raggiungibili e presa di precisione da molteplici angoli. Si adatta perfettamente al kit di strumenti LeRobot di Hugging Face e si collega direttamente a modelli PyTorch e set di dati condivisi, rendendo l'apprendimento per imitazione e per rinforzo facili da mettere in pratica. Include un tutorial di montaggio completo e un kit fai-da-te (DIY): studenti, ricercatori e maker possono lavorare con la robotica intelligente per apprendere, ricercare e creare.

Che cos'è Hugging Face LeRobot?LeRobot è l'ecosistema robotico open source della rinomata community di IA Hugging Face. Combina una libreria Python con una piattaforma di condivisione di modelli, raggruppando strumenti, set di dati e modelli pre-addestrati standardizzati per rendere accessibili tecniche di IA all'avanguardia come l'apprendimento per imitazione e per rinforzo: sviluppatori, studenti e appassionati possono avvicinarsi allo sviluppo robotico.
Cosa può fare?Il montaggio è semplice e non richiede debug complesso. Grazie alla struttura leader-follower, il braccio leader esegue una presa o un posizionamento e il braccio follower lo replica in tempo reale; basta un po' di addestramento perché completi autonomamente le attività predefinite. Si collega direttamente a modelli e set di dati di IA condivisi, senza dover scrivere codice da zero, ed è quindi adatto a esperimenti di presa e assemblaggio leggero. Costi contenuti e barriere basse lo rendono una via efficiente per iniziare la pratica dell'IA incarnata, per studenti, ricercatori e maker.
Spedizione montata in fabbrica tramite SF Express con spedizione gratuita. Fattura disponibile e uno switch KVM incluso in omaggio nei pacchetti di unità finita.
In sintesi:7 gradi di libertà con rotazione del polso di 90° · servo da 12 V ad alta coppia da 30 kg·cm · pinza flessibile in TPU opzionale · raccolta dati con doppia vista · inferenza integrata su NVIDIA e D-Robotics RDK · montato in fabbrica e pronto all'uso · supporta l'addestramento dei modelli ACT / SmolVLA / Pi0 / Pi0.5 / GR00T N1.5.
Codifica magnetica ad alta precisione · Apprendimento per imitazione end-to-end · Hugging Face LeRobot · Algoritmi di collaborazione in teleoperazione · Raccolta dati precisa · Addestramento modelli ACT · Visione con camera montata sul braccio · Prospettiva camera di scena · Posizionamento preciso con feedback in tempo reale · 7 gradi di libertà · Struttura leader-follower · Servo bus ad alta coppia da 30 kg · Camera HD grandangolare · Supporta lo sviluppo secondario · Tutorial di livello manualistico.
Vantaggi principali
-
7 gradi di libertà con rotazione del polso di 90°
La versione a 7 gradi di libertà aggiunge al progetto a 6 assi un servo di rotazione del polso (yaw) sinistra/destra, così il polso può avvicinarsi al bersaglio da molti più angoli e raggiungere più punti nell'area di lavoro. È questa libertà extra a rendere possibile la presa fine da più angoli.
-
Teleoperazione leader-follower e apprendimento per imitazione
Il braccio integra il framework di IA di Hugging Face. Teleopera il braccio leader per registrare i movimenti dimostrativi, poi addestra un modello di apprendimento per imitazione in un'unica passata e distribuisci la policy ottimizzata. Può affrontare attività complesse e adattarsi all'ambiente, chiudendo il ciclo di automazione end-to-end.
-
Copertura globale con doppia vista
La camera montata sul braccio SO-ARM101 cattura a breve distanza la posizione spaziale, l'angolo e la texture superficiale del bersaglio per una raccolta dati più fedele, mentre una camera di scena su supporto da tavolo legge l'ambiente di lavoro in tempo reale. Insieme mantengono l'operazione precisa, rispondono rapidamente ai cambiamenti ed evitano derive o blocchi.
-
Servo bus da 12 V ad alta coppia da 30 kg·cm
Il braccio follower è uniformato a 7 × Feetech STS3215-C018 (12 V, 30 kg·cm, 1:345) per garantire coppia di presa sufficiente sotto carico multi-asse, mentre il braccio leader resta a 7,4 V per bilanciare sensazione di controllo e costo. Un encoder magnetico a 12 bit offre una precisione di 0,088° su ogni asse.
-
Supporto all'addestramento di più modelli
Addestra e distribuisci policy ACT, SmolVLA, Pi0, Pi0.5 e GR00T N1.5 sullo stesso hardware e riutilizza direttamente modelli pre-addestrati come lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base e lerobot/xvla-widowx dall'hub dei modelli LeRobot.
-
Inferenza integrata su NVIDIA e D-Robotics RDK
Collega un solo cavo a un controller Raspberry Pi, D-Robotics RDK o NVIDIA Jetson per eseguire l'inferenza direttamente sul braccio, con controllo motori in tempo reale e feedback dell'encoder.
-
Montato in fabbrica, pronto all'uso
Ogni unità viene spedita montata, cablata e calibrata: basta collegare alimentazione e USB e la piattaforma è pronta per la teleoperazione e la raccolta dati.
Pinza flessibile aggiornabile
La pinza flessibile è un'evoluzione della pinza rigida standard, stampata in 3D con materiale TPU flessibile. Utilizza un design cavo con nervature di rinforzo interne e funziona secondo il principio di una pinza a pinna: si adatta alla forma dell'oggetto afferrato, riducendo la forza di contatto applicata su di esso. Per questo è ideale per forme complesse o oggetti con componenti fragili — ad esempio la frutta —, perché riduce la precisione di controllo necessaria per manipolarli in sicurezza.
Come funziona:al contatto, la parte superiore e inferiore delle ganasce a forma di pinna si piegano verso l'oggetto, così la pinza ne avvolge la superficie. Questo aumenta l'area di contatto che sostiene il carico e produce una presa salda.
-
Ideale per:articoli morbidi o facilmente danneggiabili che una pinza rigida convenzionale non può maneggiare: frutta, cristalleria, uova e lavorazione alimentare.
-
Adattabile alla forma:cilindri, sfere, ellissi e poligoni: l'intera famiglia di forme basate sul cerchio.
Panoramica hardware
Versioni disponibili:
La versione a 7 assi non si divide più nelle varianti "Standard" e "Pro", perché il braccio follower è uniformato a 12 V. Ora le versioni differiscono solo per lo smorzamento del braccio leader, mentre il braccio follower è sempre l'STS3215-C018.
|
Configurazione |
Disposizione dei servo |
|
Braccio leader (con smorzamento) |
1 × STS3215-C001 (7.4V, 1:345) + 2 × STS3215-C044 (7.4V, 1:191) + 3 × STS3215-C046 (7.4V, 1:147) |
|
Braccio leader (senza smorzamento) |
7 × STS3215-C066 (7,4 V, senza rapporto di riduzione) — servo fittizi non alimentati opzionali |
|
Braccio follower (tutte le versioni) |
7 × STS3215-C018 (12 V, 1:345) — uniformato, nessuna variante a 7,4 V |
|
Alimentatore |
Braccio leader 5V6A / Braccio follower 12V5A |
Totale braccio leader: 7 × STS3215 (7,4 V) sui sette assi. Totale braccio follower: 7 × STS3215-C018 (12 V, 30 kg·cm).
Pacchetti disponibili:
|
Pacchetto |
Unità finita (pinza in PLA) |
Unità finita (pinza in TPU) |
Kit con camera montata sul braccio |
Kit con doppia camera |
|
Posizionamento |
Punto di ingresso standard |
Pronta per la pinza flessibile |
Prima scelta per la raccolta dati |
Configurazione di inferenza incarnata con doppia camera |
|
Parti stampate |
Braccio leader + braccio follower |
Leader + follower arm |
Leader + follower arm |
Leader + follower arm |
|
Servo del braccio leader |
7 × Feetech STS3215 (7,4 V); servo fittizi non alimentati opzionali |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
|
Servo del braccio follower |
7 × Feetech STS3215-C018 (12 V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
|
Scheda driver servo |
✓ |
✓ |
✓ |
✓ |
|
Alimentatori |
✓ |
✓ |
✓ |
✓ |
|
Cavo dati / Morsetto da tavolo / Hub USB 3.0 |
✓ |
✓ |
✓ |
✓ |
|
Pinza flessibile |
Pinza rigida in PLA |
Pinza flessibile in TPU |
TPU opzionale |
TPU opzionale |
|
Visione montata sul braccio |
— |
— |
Camera con autofocus 30 FPS o fuoco fisso 60 FPS |
Autofocus 30 FPS / fuoco fisso 60 FPS × 2 |
|
Vista di scena (laterale) |
— |
— |
— |
✓ (camera di scena) |
|
Raccolta dati con doppia vista |
— |
— |
— |
✓ |
La nostra raccomandazione:la camera a fuoco fisso a 60 FPS, la pinza in TPU, i servo fittizi non alimentati e il kit con doppia camera. Insieme formano la configurazione di raccolta dati con doppia vista: fuoco fisso a 60 FPS per una cattura fluida ad alto frame rate, TPU per afferrare oggetti irregolari e servo fittizi per ridurre il prezzo d'ingresso senza rinunciare alla versione completa.
Punti salienti dell'hardware:
La vista esplosa dell'hardware mostra gli accessori superiori — camera opzionale con autofocus 30 FPS / fuoco fisso 60 FPS, servo Feetech STS3215 e la pinza flessibile in TPU opzionale —; il gruppo principale — supporto da tavolo, braccio leader SO-ARM101 (7 gradi di libertà) e braccio follower SO-ARM101 (7 gradi di libertà) —; e gli accessori di base — parti stampate in Bambu PLA+, scheda driver servo e servo Feetech STS3215.
Dispositivi compatibili:
Controller Raspberry Pi / D-Robotics RDK / serie NVIDIA Jetson, oltre a PC Windows e Linux via seriale USB. Completamente compatibile con il progetto open source LeRobot SO-ARM101 e con la maggior parte dei servo bus seriali sul mercato; i pacchetti con doppio braccio follower sono progettati per XLeRobot.
Configurazione facile in 3 passi:
-
Disimballa entrambi i bracci. Arrivano montati, cablati e calibrati, quindi non servono montaggio meccanico né configurazione degli ID dei servo.
-
Monta gli accessori opzionali: il supporto per la camera montata sul braccio e la pinza flessibile. Entrambi si fissano con l'hardware in dotazione e non richiedono modifiche.
-
Collega la scheda driver servo al tuo controller Raspberry Pi, RDK o Jetson, alimenta il braccio leader (5V6A) e il braccio follower (12V5A) e segui i tutorial LeRobot per teleoperare, raccogliere dati e addestrare.
Specifiche tecniche
Disposizione dei servo (7 gradi di libertà, vista del braccio follower, servo numerati da 1 a 7)
|
Braccio |
Configurazione dei servo |
|
Braccio follower |
7 × STS3215-C018 (12 V, 1:345) |
|
Braccio leader |
STS3215-C001 (1:345) + STS3215-C044 (1:191) + STS3215-C046 (1:147), tutti a 7,4 V |
|
Aggiunto rispetto al modello a 6 assi |
Asse di rotazione del polso (yaw sinistra/destra) più asse di beccheggio del polso — 7 servo in totale |
Servo bus STS3215 (i due modelli usati dal braccio a 7 assi)
|
Parametro |
STS3215-C018 |
STS3215-C001 |
|
Velocità di rotazione |
0,222 s/60° (45 RPM) @12V |
0,192 s/60° (52 RPM) @7,4 V |
|
Coppia di stallo |
30 kg·cm @12V |
19,5 kg·cm @7,4 V |
|
Precisione del servo |
0,088° |
0,088° |
|
Protezione |
Protezione tensione / stallo / sovratemperatura |
Protezione tensione / stallo / sovratemperatura |
|
Lettura dati |
Supportata — angolo, temperatura, tensione, posizione |
Supportata — angolo, temperatura, tensione, posizione |
|
Utilizzato in |
Braccio follower × 7 |
Braccio leader (articolazioni smorzate) |
L'STS3215 integra due motori con encoder magnetico di alta qualità con un sensore d'angolo a codifica magnetica a 12 bit ad alta precisione, 360° di controllabilità, lettura dati e diverse modalità operative per una risposta coordinata a livello di millisecondi. Nella versione a 7 assi il braccio follower utilizza solo il C018 (30 kg·cm @12V) perché la coppia di presa resti sufficiente sotto carico multi-asse, mentre il braccio leader resta a 7,4 V per bilanciare sensazione di controllo e costo.
Opzioni del modulo camera
|
Parametro |
Autofocus (zoom) 30 FPS |
Fuoco fisso 60 FPS |
|
Pixel |
2 MP |
2 MP |
|
Sensore d'immagine |
OV2720 (1/5.8") |
GC2093 |
|
Campo visivo / lunghezza focale |
86° senza distorsione / 1,8 mm |
100° / fuoco fisso (60 cm predefiniti) |
|
Uscita |
USB 2.0 |
USB 2.0 |
|
Formato |
MJPG / YUY2 |
MJPG / YUY2 |
|
MJPG (risoluzione / frame rate) |
640x480 30FPS / 800x600 30FPS / 1280x720 30FPS / 1280x800 30FPS / 1280x1024 30FPS / 1920x1080 30FPS |
640x480 60FPS / 800x600 60FPS / 1280x720 60FPS / 1920x1080 60FPS |
|
YUY2 (risoluzione / frame rate) |
640x480 30FPS / 800x600 10FPS / 1280x720 10FPS / 1280x800 10FPS / 1280x1024 5FPS / 1920x1080 5FPS |
640x480 30FPS / 800x600 20FPS / 1280x720 10FPS / 1920x1080 5FPS |
|
Caratteristiche |
Protocollo UVC standard, senza driver |
Protocollo UVC standard, senza driver |
Modalità della camera con autofocus
Autofocus / fuoco manuale commutabile · 1080P@30FPS · 86° senza distorsione.In modalità autofocus, quando è montata sulla pinza del braccio, la camera segue in tempo reale i bersagli in movimento e non richiede regolazioni focali manuali, mantenendo l'immagine nitida durante attività dinamiche come presa e rilevamento. In modalità fuoco manuale la distanza focale è bloccata, quindi la cattura resta stabile quando la camera è fissa in posizione.
Kit di montaggio della camera
Ospita un modulo camera HD 1080P da 2 MP, disponibile come camera da 86° con autofocus a 30 FPS o camera da 100° grandangolare con fuoco fisso a 60 FPS. USB, senza driver e plug-and-play per cattura ed elaborazione di immagini ad alta precisione. Scegli tra kit di montaggio della camera sul braccio, laterale o dall'alto per coprire la maggior parte degli scenari applicativi.
Scheda driver servo (adattatore per servo bus JUXI)
|
Ingresso di alimentazione — 5~12V |
Connettore di alimentazione — DC5521 |
|
Interfaccia servo— Interfaccia servo bus TTL |
Interfaccia di comunicazione— USB Type-C e UART |
|
Distanza tra i fori di montaggio— 37,00 x 28,00 mm |
Diametro dei fori di montaggio— 2,5 mm |
|
Dimensioni del prodotto— 42,00 x 33,00 mm |
Peso del prodotto— 15 g |
La scheda driver per servo bus seriale ha un design pulito plug-and-play e include unmodulo di protezione e regolazione di tensione TVS per prevenire guasti da alta tensione. Un solo cavo la collega a controller Raspberry Pi, D-Robotics RDK o NVIDIA Jetson per il controllo motori in tempo reale e il feedback dei dati dell'encoder. Interfacce della scheda: interfaccia servo bus TTL, circuito di protezione TVS, ingresso di alimentazione DC5521, interfaccia di comunicazione UART, indicatore LED e USB Type-C. Supporta il braccio robotico LeRobot SO-ARM101 a 7 gradi di libertà e la maggior parte dei servo bus seriali sul mercato.
Specifiche del prodotto
|
Nome del prodotto |
SO-ARM101 (7 gradi di libertà) |
|
Materiale del prodotto |
Bambu PLA+ |
|
Gradi di libertà |
7 gradi di libertà (incluso il nuovo asse di rotazione del polso) |
|
Dimensioni del prodotto |
Braccio leader 111 x 239 x 525 mm / Braccio follower 111 x 173 x 532 mm Valori di riferimento del modello a 6 assi — le dimensioni della versione a 7 assi seguono i disegni quotati finali |
|
Peso del prodotto |
Braccio leader ca. 680 g / Braccio follower ca. 690 g Valori di riferimento del modello a 6 assi — i pesi della versione a 7 assi seguono i valori finali misurati |
|
Materiale della pinza |
PLA, TPU opzionale |
|
Scheda driver servo |
Adattatore per servo bus JUXI |
|
Numero di servo |
Braccio follower 7 × STS3215-C018 (12 V) / Braccio leader 7 × STS3215 (7,4 V) |
|
Coppia del servo |
Braccio follower 30 kg·cm @12V (alta coppia) |
|
Camera |
Modulo camera HD 1080P da 2 MP (fuoco fisso 60 FPS / autofocus 30 FPS opzionali) |
|
Alimentazione |
DC5521 5V6A (braccio leader) / DC5521 12V5A (braccio follower) |
|
Sistema operativo |
Windows / Linux |
|
Interfaccia di controllo |
Comunicazione seriale USB |
|
Linguaggio di programmazione |
Python |
Le dimensioni e i pesi della versione a 7 assi devono essere aggiornati in base al gruppo reale a 7 servo. I valori sopra riportati sono riferimenti del modello a 6 assi: fai riferimento ai disegni quotati finali per la versione a 7 assi.


Applicazioni
-
Ricerca universitaria— laboratori didattici e progetti di ricerca in robotica, intelligenza artificiale e automazione.
-
Sviluppatori e maker— sviluppo di algoritmi, validazione di prototipi e competizioni di robotica.
-
Istituzioni educative— un sussidio didattico ideale per corsi avanzati di programmazione IA.
-
Appassionati— costruisci un robot da tavolo che mette in pratica tecniche di IA reali.
Ecosistema Hugging Face e open source
Il braccio SO-ARM101 a 7 gradi di libertà si collega senza soluzione di continuità alla community Hugging Face. Può riutilizzare direttamente i modelli pre-addestrati, i set di dati e le librerie di algoritmi forniti dal progetto LeRobot e supporta la condivisione collaborativa di codice ed esperienze con sviluppatori di tutto il mondo, abbassando la barriera tecnica per la ricerca e offrendo agli utenti un punto di ingresso all'IA incarnata.
Hub dei modelli Hugging Face LeRobot
Le policy pre-addestrate sono pronte per il riutilizzo diretto dall'hub, tra cui lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base e lerobot/xvla-widowx: circa 18 modelli in totale.
Open source
Questo prodotto si basa sul progetto open source LeRobot SO-ARM101:github.com/huggingface/lerobot. È conforme allalicenza Apache 2.0ed è completamente compatibile con l'ecosistema LeRobot, quindi gli utenti possono integrarlo direttamente, riducendo la barriera di sviluppo e accelerando la consegna del progetto.
Supporto tecnico
Un tutorial di replica completo e passo passo copre l'intero flusso di lavoro, così anche gli utenti senza esperienza di programmazione possono riprodurre e distribuire la piattaforma senza barriere. Cerca "JuxiTechnology" su GitHub o Gitee per consultare i materiali, oppure contatta il nostro team di supporto se riscontri problemi.
-
Riferimento completo per montaggio, cablaggio e calibrazione dei bracci a 7 gradi di libertà.
-
Configurazione della teleoperazione leader-follower e degli ID dei servo.
-
Configurazione della camera montata sul braccio e della camera di scena con raccolta di set di dati LeRobot.
-
Guide pratiche di addestramento e distribuzione dell'apprendimento per imitazione (ACT, SmolVLA, Pi0, Pi0.5, GR00T N1.5).
Per la documentazione tecnica dettagliata su configurazione software e implementazione del codice, consulta la nostra Wiki ufficiale:Clicca qui per visitare. È inoltre disponibile il supporto tecnico della community per accelerare l'implementazione del progetto.
Omaggi e accessori inclusi
Cuscinetto antiscivolo in gomma per la pinza (incluso)
Il cuscinetto antiscivolo viene fornito come singolo foglio da tagliare a misura delle ganasce della pinza. Tagliarlo da soli evita che si stacchi nel tempo.
Switch KVM (incluso nelle unità finite)
Funziona con computer Windows e Linux e commuta tra due dispositivi. Offre compatibilità a livello hardware in ogni scenario, trasferimento USB 2.0 ad alta velocità e bassa latenza con larghezza di banda sufficiente, porte seriali UART + TTL, commutazione remota a infrarossi ad alta sensibilità e passaggio fluido tra dispositivi con stato di connessione visibile in tempo reale.
Nota:lo switch KVM non è incluso nei pacchetti non finiti (kit).
Elenco parti
Unità finita · Pinza in PLA:
-
Braccio follower (12 V) — 7 × servo STS3215-C018
-
Braccio leader (7,4 V) — 7 × servo STS3215, con o senza smorzamento (opzionale)
-
Pinza rigida in PLA × 1
-
Alimentatore 5V6A × 1 | Alimentatore 12V5A × 1
-
Scheda driver servo × 2 | Cavo dati Type-C × 2 | Hub USB 3.0 × 1
-
Morsetto di fissaggio tipo G × 4 | Cacciavite a croce × 1
Unità finita · Pinza in TPU:
Come l'Unità finita · Pinza in PLA, con la pinza sostituita da unapinza flessibile in TPU.
Kit con camera montata sul braccio · Pinza in PLA:
-
Follower arm (12V) — 7 × STS3215-C018 servos
-
Leader arm (7.4V) — 7 × STS3215 servos, damped or zero-damping optional
-
PLA rigid gripper × 1
-
Supporto per montaggio sul braccio SO-ARM101 × 1 | Modulo camera × 1 (autofocus 30 FPS o fuoco fisso 60 FPS)
-
Cavo USB × 1 [1,5 m per autofocus / 1 m per fuoco fisso]
-
5V6A power adapter × 1 | 12V5A power adapter × 1
-
Servo driver board × 2 | Type-C data cable × 2 | USB 3.0 hub × 1
-
G-type fixing clamp × 4 | Phillips screwdriver × 1
Kit con camera montata sul braccio · Pinza in TPU:
Come il Kit con camera montata sul braccio · Pinza in PLA, con la pinza sostituita da unapinza flessibile in TPU.
Kit con doppia camera · Pinza in PLA:
-
Follower arm (12V) — 7 × STS3215-C018 servos
-
Leader arm (7.4V) — 7 × STS3215 servos, damped or zero-damping optional
-
PLA rigid gripper × 1
-
Supporto per montaggio sul braccio SO-ARM101 × 1 | Modulo camera × 2 (autofocus 30 FPS o fuoco fisso 60 FPS)
-
Cavo USB × 2 [1,5 m per autofocus / 1 m per fuoco fisso]
-
5V6A power adapter × 1 | 12V5A power adapter × 1
-
Servo driver board × 2 | Type-C data cable × 2 | USB 3.0 hub × 1
-
G-type fixing clamp × 4 | Phillips screwdriver × 1
-
Supporto da tavolo × 1 | Staffa di fissaggio camera × 1
Kit con doppia camera · Pinza in TPU:
Come il Kit con doppia camera · Pinza in PLA, con la pinza sostituita da unapinza flessibile in TPU.
Unità finita con doppio braccio follower (per XLeRobot):
-
Braccio follower (12 V) × 2 — 7 × servo STS3215-C018 per braccio
-
Alimentatore 12V5A × 2 | Scheda driver servo × 2
-
Cavo dati Type-C × 2 | Hub USB 3.0 × 1
-
Morsetto di fissaggio tipo F × 4 | Cacciavite a croce × 1
Doppio braccio follower con due camere montate sul braccio (per XLeRobot):
-
Braccio follower (12 V) × 2 — 7 × servo STS3215-C018 per braccio
-
Supporto per montaggio sul braccio SO-ARM101 × 2 | Modulo camera × 2 (autofocus 30 FPS o fuoco fisso 60 FPS)
-
Cavo USB × 2 [1,5 m per autofocus / 1 m per fuoco fisso]
-
Alimentatore 12V5A × 2 | Scheda driver servo × 2
-
Cavo dati Type-C × 2 | Hub USB 3.0 × 1
-
Morsetto di fissaggio tipo G × 4 | Cacciavite a croce × 1
Domande frequenti
What is the Braccio robotico open source SO-ARM101 a 7 gradi di libertà?
Where can I find technical documentation and open-source files for the Braccio robotico open source SO-ARM101 a 7 gradi di libertà?
What platforms and frameworks is the Braccio robotico open source SO-ARM101 a 7 gradi di libertà compatible with?
How can I get technical support for the Braccio robotico open source SO-ARM101 a 7 gradi di libertà?
Nessun video
Altre cose che potrebbero piacerti

Unità pan-tilt servo 2 DOF

Fotocamera di profondità 3D RealSense

Switch KVM 4-in-1 HUB | Docking station Bluetooth seriale TTL

Scheda di acquisizione HDMI 4K HD


Telecamera CSI IMX219 79°

Modulo IMU sensore angolare di assetto AHRS per la navigazione robotica

Modulo di riconoscimento vocale IA — Wake-up a parola chiave, parlato bilingue, 110+ comandi

Mano robotica bionica open source AmazingHand per la ricerca
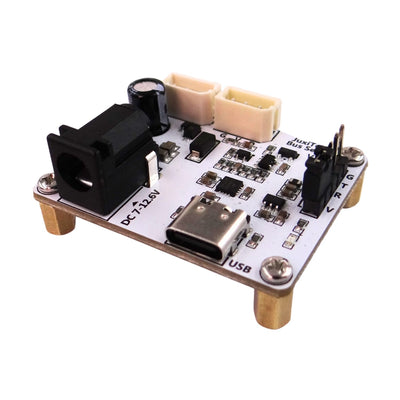

Scheda driver servo a bus


Scheda audio USB 2.0 senza driver con microfono integrato per l'interazione vocale IA
Leggi documentazione tecnica, schemi e documenti di ricerca su wiki.juxitech.com