 CNY



SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden
Produktübersicht
SO-ARM101ist ein Open-Source-Roboterarm, der auf Basis des SO-ARM100 umfassend optimiert wurde. Die überarbeitete Kabelverlegung und die neue Motor-/Getriebekombination beseitigen das Kabelbruchproblem an den Gelenken, und die Leistungssteigerungen ermöglichen die Echtzeit-Führung im Leader-Follower-Betrieb.Dies ist die 7-DOF-Version: Sie ergänzt gegenüber dem 6-Achsen-Modell ein Handgelenk-Rollservo (Yaw), wodurch das Handgelenk deutlich mehr Haltungsfreiheit, mehr erreichbare Punkte und präzises Greifen aus vielen Winkeln erhält. Der Arm passt perfekt zum LeRobot-Toolkit von Hugging Face und verbindet sich direkt mit PyTorch-Modellen und geteilten Datensätzen, sodass Imitationslernen und Reinforcement Learning leicht in die Praxis umgesetzt werden können. Ein komplettes Montage-Tutorial und ein DIY-Kit sind enthalten – Studierende, Forschende und Maker können mit intelligenter Robotik lernen, forschen und gestalten.

Was ist Hugging Face LeRobot?LeRobot ist das Open-Source-Robotik-Ökosystem der weltbekannten KI-Community Hugging Face. Es kombiniert eine Python-Bibliothek mit einer Modell-Sharing-Plattform und bündelt standardisierte Werkzeuge, Datensätze und vortrainierte Modelle, sodass modernste KI-Techniken wie Imitationslernen und Reinforcement Learning für alle erreichbar werden – Entwickler, Studierende und Hobbyisten können direkt in die Robotikentwicklung einsteigen.
Was kann er?Die Montage ist einfach und erfordert kein komplexes Debugging. Über die Leader-Follower-Struktur führt der Leader-Arm ein Greifen oder Ablegen aus, und der Follower-Arm bildet es in Echtzeit nach; schon wenig Training genügt, damit er vorgegebene Aufgaben selbstständig erledigt. Er verbindet sich direkt mit geteilten KI-Modellen und Datensätzen, ohne Code von Grund auf schreiben zu müssen, und eignet sich damit für Greif- und leichte Montageexperimente. Geringe Kosten und niedrige Hürden machen ihn zu einem effizienten Einstieg in die Praxis der verkörperten KI für Studierende, Forschende und Maker.
Versand erfolgt werkseitig montiert per SF Express mit kostenlosem Versand. Rechnungen sind verfügbar, und bei Fertiggerät-Paketen ist ein KVM-Switch als Geschenk enthalten.
Auf einen Blick:7 Freiheitsgrade mit 90° Handgelenk-Rollen · 12-V-Hochdrehmoment-Servos mit 30 kg·cm · optionaler flexibler TPU-Greifer · Datenerfassung mit zwei Ansichten · Onboard-Inferenz auf NVIDIA und D-Robotics RDK · werkseitig montiert und sofort einsatzbereit · unterstützt Training der Modelle ACT / SmolVLA / Pi0 / Pi0.5 / GR00T N1.5.
Hochpräzise magnetische Kodierung · Ende-zu-Ende-Imitationslernen · Hugging Face LeRobot · Teleoperations-Kollaborationsalgorithmen · Präzise Datenerfassung · ACT-Modelltraining · Am Arm montierte Kameravision · Szenenkamera-Perspektive · Präzise Positionierung mit Echtzeit-Feedback · 7 Freiheitsgrade · Leader-Follower-Struktur · 30-kg-Hochdrehmoment-Busservos · HD-Weitwinkelkamera · Unterstützt Sekundärentwicklung · Tutorials in Lehrbuchqualität.
Wichtigste Vorteile
-
7 Freiheitsgrade mit 90° Handgelenk-Rollen
Die 7-DOF-Version ergänzt das 6-Achsen-Design um ein links/rechts Handgelenk-Rollservo (Yaw), sodass sich das Handgelenk aus deutlich mehr Winkeln dem Ziel nähern und mehr Punkte im Arbeitsraum erreichen kann. Diese zusätzliche Freiheit ermöglicht das feinfühlige Greifen aus vielen Winkeln.
-
Teleoperation als Leader-Follower und Imitationslernen
Der Arm integriert das KI-Framework von Hugging Face. Teleoperieren Sie den Leader-Arm, um Demonstrationen aufzuzeichnen, trainieren Sie dann ein Imitationslernmodell in einem Durchgang und setzen Sie die optimierte Policy ein. Er übernimmt komplexe Aufgaben und passt sich seiner Umgebung an – der Automatisierungskreislauf schließt sich durchgängig.
-
Globale Abdeckung mit zwei Ansichten
Die am SO-ARM101 montierte Kamera erfasst die räumliche Position, den Winkel und die Oberflächentextur des Ziels aus kurzer Distanz für eine höhere Datenqualität, während eine Szenenkamera auf einem Tischständer die Arbeitsumgebung in Echtzeit erfasst. Gemeinsam halten sie die Bedienung präzise, reagieren schnell auf Veränderungen und verhindern Abweichungen oder Stillstand.
-
12-V-Busservos mit 30 kg·cm Hochdrehmoment
Der Follower-Arm ist einheitlich mit 7 × Feetech STS3215-C018 (12 V, 30 kg·cm, 1:345) bestückt, um ausreichend Greifdrehmoment unter Mehrachslast zu gewährleisten, während der Leader-Arm bei 7,4 V bleibt, um Bediengefühl und Kosten auszubalancieren. Ein 12-Bit-Magnetencoder liefert 0,088° Präzision auf jeder Achse.
-
Unterstützung für das Training mehrerer Modelle
Trainieren und implementieren Sie ACT-, SmolVLA-, Pi0-, Pi0.5- und GR00T-N1.5-Policies auf derselben Hardware und nutzen Sie vortrainierte Modelle wie lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base und lerobot/xvla-widowx direkt aus dem LeRobot-Model-Hub.
-
Onboard-Inferenz auf NVIDIA und D-Robotics RDK
Verbinden Sie ein einziges Kabel mit einem Raspberry Pi, D-Robotics RDK oder NVIDIA Jetson Controller, um die Inferenz direkt am Arm auszuführen – mit Echtzeit-Motorsteuerung und Encoder-Feedback.
-
Werkseitig montiert, sofort einsatzbereit
Jede Einheit wird montiert, verkabelt und kalibriert geliefert – Netzteil und USB anschließen, und die Plattform ist bereit für Teleoperation und Datenerfassung.
Aufrüstbarer flexibler Greifer
Der flexible Greifer ist eine Weiterentwicklung des starren Standardgreifers und wird im 3D-Druck aus flexiblem TPU gefertigt. Er nutzt ein Hohldesign mit innenliegenden Verstärkungsrippen und arbeitet nach dem Prinzip eines Flossengreifers: Er passt sich der Form des gegriffenen Objekts an und reduziert die auf es wirkende Kontaktkraft. Dadurch eignet er sich ideal für komplexe Formen oder Objekte mit empfindlichen Bauteilen – etwa Obst –, weil die für die sichere Handhabung nötige Regelgenauigkeit sinkt.
So funktioniert es:beim Kontakt biegen sich Ober- und Unterseite der flossenförmigen Backen zum Objekt hin, sodass der Greifer dessen Oberfläche umschließt. Das vergrößert die tragende Kontaktfläche und erzeugt einen festen Halt.
-
Ideal für:weiche oder leicht beschädigbare Gegenstände, die ein herkömmlicher starrer Greifer nicht handhaben kann – Obst, Glaswaren, Eier und Lebensmittelverarbeitung.
-
Anpassungsfähig an Formen:Zylinder, Kugeln, Ellipsen und Polygone – die gesamte Familie kreisbasierter Objektformen.
Hardware-Überblick
Verfügbare Versionen:
Die 7-Achsen-Version teilt sich nicht mehr in „Standard" und „Pro" auf, da der Follower-Arm einheitlich auf 12 V ausgelegt ist. Die Versionen unterscheiden sich nur noch in der Dämpfung des Leader-Arms, während der Follower-Arm immer der STS3215-C018 ist.
|
Konfiguration |
Servoanordnung |
|
Leader-Arm (gedämpft) |
1 × STS3215-C001 (7.4V, 1:345) + 2 × STS3215-C044 (7.4V, 1:191) + 3 × STS3215-C046 (7.4V, 1:147) |
|
Leader-Arm (ohne Dämpfung) |
7 × STS3215-C066 (7,4 V, ohne Getriebeübersetzung) — Dummy-Servos ohne Stromversorgung optional |
|
Follower-Arm (alle Versionen) |
7 × STS3215-C018 (12 V, 1:345) — einheitlich, keine 7,4-V-Variante |
|
Netzadapter |
Leader-Arm 5V6A / Follower-Arm 12V5A |
Leader-Arm gesamt: 7 × STS3215 (7,4 V) über die sieben Achsen. Follower-Arm gesamt: 7 × STS3215-C018 (12 V, 30 kg·cm).
Verfügbare Pakete:
|
Paket |
Fertiggerät (PLA-Greifer) |
Fertiggerät (TPU-Greifer) |
Kit mit am Arm montierter Kamera |
Kit mit zwei Kameras |
|
Positionierung |
Standard-Einstiegspunkt |
Bereit für flexiblen Greifer |
Erste Wahl für die Datenerfassung |
Verkörperte Inferenz-Konfiguration mit zwei Kameras |
|
Gedruckte Teile |
Leader- + Follower-Arm |
Leader + follower arm |
Leader + follower arm |
Leader + follower arm |
|
Servos des Leader-Arms |
7 × Feetech STS3215 (7,4 V); Dummy-Servos ohne Stromversorgung optional |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
7 × Feetech STS3215 (7.4V); dummy unpowered servos optional |
|
Servos des Follower-Arms |
7 × Feetech STS3215-C018 (12 V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
7 × Feetech STS3215-C018 (12V) |
|
Servotreiberplatine |
✓ |
✓ |
✓ |
✓ |
|
Netzadapter |
✓ |
✓ |
✓ |
✓ |
|
Datenkabel / Tischklemme / USB-3.0-Hub |
✓ |
✓ |
✓ |
✓ |
|
Flexibler Greifer |
Starrer PLA-Greifer |
Flexibler TPU-Greifer |
TPU optional |
TPU optional |
|
Am Arm montierte Vision |
— |
— |
Kamera mit Autofokus 30 FPS oder Festfokus 60 FPS |
Autofokus 30 FPS / Festfokus 60 FPS × 2 |
|
Szenenansicht (seitlich) |
— |
— |
— |
✓ (Szenenkamera) |
|
Datenerfassung mit zwei Ansichten |
— |
— |
— |
✓ |
Unsere Empfehlung:die Festfokus-Kamera mit 60 FPS, der TPU-Greifer, die Dummy-Servos ohne Stromversorgung und das Kit mit zwei Kameras. Zusammen ergeben sie die Datenerfassung mit zwei Ansichten: 60-FPS-Festfokus für flüssige Aufnahmen mit hoher Bildrate, TPU für unregelmäßige Objekte und Dummy-Servos, um den Einstiegspreis zu senken und dennoch die Vollversion zu nutzen.
Hardware-Highlights:
Die Explosionsdarstellung der Hardware zeigt das obere Zubehör — optionale Kamera mit Autofokus 30 FPS / Festfokus 60 FPS, Feetech STS3215 Servos und den optionalen flexiblen TPU-Greifer —; die Hauptbaugruppe — Tischständer, SO-ARM101 Leader-Arm (7 Freiheitsgrade) und SO-ARM101 Follower-Arm (7 Freiheitsgrade) —; sowie das Basis-Zubehör — in Bambu PLA+ gedruckte Teile, Servotreiberplatine und Feetech STS3215 Servos.
Kompatible Geräte:
Raspberry Pi / D-Robotics RDK / NVIDIA Jetson Controller-Serien sowie Windows- und Linux-PCs über USB-Seriell. Vollständig kompatibel mit dem Open-Source-Projekt LeRobot SO-ARM101 und den meisten seriellen Busservos am Markt; die Pakete mit doppeltem Follower-Arm sind für XLeRobot ausgelegt.
Einfache Einrichtung in 3 Schritten:
-
Packen Sie beide Arme aus. Sie kommen montiert, verkabelt und kalibriert an, sodass weder mechanische Montage noch Servo-ID-Konfiguration nötig sind.
-
Bringen Sie das optionale Zubehör an: die Halterung für die am Arm montierte Kamera und den flexiblen Greifer. Beide werden mit dem mitgelieferten Zubehör befestigt und erfordern keine Änderungen.
-
Verbinden Sie die Servotreiberplatine mit Ihrem Raspberry Pi, RDK oder Jetson Controller, versorgen Sie den Leader-Arm (5V6A) und den Follower-Arm (12V5A) mit Strom und folgen Sie den LeRobot-Tutorials zum Teleoperieren, Datensammeln und Trainieren.
Technische Spezifikationen
Servoanordnung (7 Freiheitsgrade, Ansicht des Follower-Arms, Servos 1–7 nummeriert)
|
Arm |
Servokonfiguration |
|
Follower-Arm |
7 × STS3215-C018 (12 V, 1:345) |
|
Leader-Arm |
STS3215-C001 (1:345) + STS3215-C044 (1:191) + STS3215-C046 (1:147), alle 7,4 V |
|
Gegenüber der 6-Achsen-Version ergänzt |
Handgelenk-Rollachse (links/rechts Yaw) plus Handgelenk-Nickachse — insgesamt 7 Servos |
STS3215-Busservo (beide Modelle des 7-Achsen-Arms)
|
Parameter |
STS3215-C018 |
STS3215-C001 |
|
Drehgeschwindigkeit |
0,222 s/60° (45 RPM) @12V |
0,192 s/60° (52 RPM) @7,4 V |
|
Haltemoment |
30 kg·cm @12V |
19,5 kg·cm @7,4 V |
|
Servopräzision |
0,088° |
0,088° |
|
Schutz |
Spannungs- / Blockier- / Übertemperaturschutz |
Spannungs- / Blockier- / Übertemperaturschutz |
|
Datenrückmeldung |
Unterstützt — Winkel, Temperatur, Spannung, Position |
Unterstützt — Winkel, Temperatur, Spannung, Position |
|
Verwendet in |
Follower-Arm × 7 |
Leader-Arm (gedämpfte Gelenke) |
Der STS3215 integriert zwei hochwertige Magnetencoder-Motoren mit einem hochpräzisen 12-Bit-Magnetencoder-Winkelsensor, 360° Regelbereich, Datenrückmeldung und mehreren Betriebsmodi für eine koordinierte Reaktion im Millisekundenbereich. In der 7-Achsen-Version verwendet der Follower-Arm ausschließlich den C018 (30 kg·cm @12V), damit das Greifdrehmoment unter Mehrachslast ausreichend bleibt, während der Leader-Arm bei 7,4 V bleibt, um Bediengefühl und Kosten auszubalancieren.
Optionen für das Kameramodul
|
Parameter |
Autofokus (Zoom) 30 FPS |
Festfokus 60 FPS |
|
Pixel |
2 MP |
2 MP |
|
Bildsensor |
OV2720 (1/5.8") |
GC2093 |
|
Sichtfeld / Brennweite |
86° verzerrungsfrei / 1,8 mm |
100° / Festfokus (Standard 60 cm) |
|
Ausgang |
USB 2.0 |
USB 2.0 |
|
Format |
MJPG / YUY2 |
MJPG / YUY2 |
|
MJPG (Auflösung / Bildrate) |
640x480 30FPS / 800x600 30FPS / 1280x720 30FPS / 1280x800 30FPS / 1280x1024 30FPS / 1920x1080 30FPS |
640x480 60FPS / 800x600 60FPS / 1280x720 60FPS / 1920x1080 60FPS |
|
YUY2 (Auflösung / Bildrate) |
640x480 30FPS / 800x600 10FPS / 1280x720 10FPS / 1280x800 10FPS / 1280x1024 5FPS / 1920x1080 5FPS |
640x480 30FPS / 800x600 20FPS / 1280x720 10FPS / 1920x1080 5FPS |
|
Merkmale |
Standard-UVC-Protokoll, treiberfrei |
Standard-UVC-Protokoll, treiberfrei |
Modi der Autofokus-Kamera
Autofokus / manueller Fokus umschaltbar · 1080P@30FPS · 86° verzerrungsfrei.Im Autofokus-Modus folgt die am Greifer des Arms montierte Kamera bewegten Zielen in Echtzeit und benötigt keine manuelle Fokusanpassung, sodass das Bild bei dynamischen Aufgaben wie Greifen und Erkennen scharf bleibt. Im manuellen Fokusmodus ist die Brennweite festgelegt, sodass die Aufnahme stabil bleibt, wenn die Kamera an einer festen Position montiert ist.
Kamerahalterungs-Kit
Nimmt ein 1080P-HD-2-MP-Kameramodul auf, wahlweise als 86°-Autofokuskamera mit 30 FPS oder als 100°-Weitwinkel-Festfokuskamera mit 60 FPS. USB, treiberfrei und Plug-and-Play für hochpräzise Bildaufnahme und -verarbeitung. Wählen Sie zwischen Halterungen für am Arm montierte, seitliche oder von oben blickende Kameras, um die meisten Anwendungsfälle abzudecken.
Servotreiberplatine (JUXI Bus-Servo-Adapter)
|
Stromeingang — 5~12V |
Stromanschluss — DC5521 |
|
Servoschnittstelle— TTL-Busservo-Schnittstelle |
Kommunikationsschnittstelle— USB Type-C und UART |
|
Bohrungsabstand— 37,00 x 28,00 mm |
Bohrungsdurchmesser— 2,5 mm |
|
Produktabmessungen— 42,00 x 33,00 mm |
Produktgewicht— 15 g |
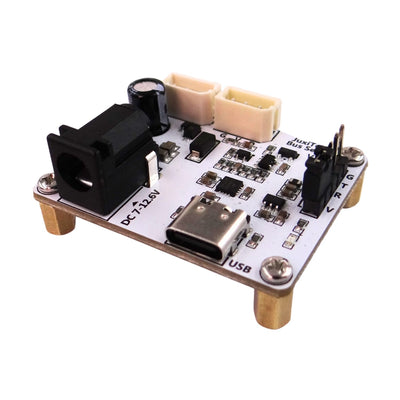
Die Seriell-Busservo-Treiberplatine hat ein sauberes Plug-and-Play-Design und enthält einTVS-Spannungsregelungs- und Schutzmodul zur Vermeidung von Hochspannungsdurchschlägen. Ein einziges Kabel verbindet sie mit Raspberry Pi, D-Robotics RDK oder NVIDIA Jetson Controllern für Echtzeit-Motorsteuerung und Encoder-Datenrückmeldung. Schnittstellen der Platine: TTL-Busservo-Schnittstelle, TVS-Schutzschaltung, DC5521-Stromeingang, UART-Kommunikationsschnittstelle, LED-Anzeige und USB Type-C. Sie unterstützt den LeRobot SO-ARM101 7-DOF-Roboterarm und die meisten seriellen Busservos am Markt.
Produktspezifikationen
|
Produktname |
SO-ARM101 (7 Freiheitsgrade) |
|
Produktmaterial |
Bambu PLA+ |
|
Freiheitsgrade |
7 Freiheitsgrade (einschließlich der neuen Handgelenk-Rollachse) |
|
Produktabmessungen |
Leader-Arm 111 x 239 x 525 mm / Follower-Arm 111 x 173 x 532 mm Referenzwerte der 6-Achsen-Version — die Abmessungen der 7-Achsen-Version folgen den finalen Maßzeichnungen |
|
Produktgewicht |
Leader-Arm ca. 680 g / Follower-Arm ca. 690 g Referenzwerte der 6-Achsen-Version — die Gewichte der 7-Achsen-Version folgen den finalen Messwerten |
|
Greifermaterial |
PLA, TPU optional |
|
Servotreiberplatine |
JUXI Bus-Servo-Adapter |
|
Anzahl der Servos |
Follower-Arm 7 × STS3215-C018 (12 V) / Leader-Arm 7 × STS3215 (7,4 V) |
|
Servodrehmoment |
Follower-Arm 30 kg·cm @12V (Hochdrehmoment) |
|
Kamera |
2-MP-1080P-HD-Kameramodul (optional Festfokus 60 FPS / Autofokus 30 FPS) |
|
Stromversorgung |
DC5521 5V6A (Leader-Arm) / DC5521 12V5A (Follower-Arm) |
|
Betriebssystem |
Windows / Linux |
|
Steuerungsschnittstelle |
USB-Serielle Kommunikation |
|
Programmiersprache |
Python |
Die Abmessungen und Gewichte der 7-Achsen-Version müssen anhand der tatsächlichen 7-Servo-Baugruppe aktualisiert werden. Die obigen Werte sind Referenzwerte der 6-Achsen-Version – maßgeblich sind die finalen bemaßten Zeichnungen der 7-Achsen-Version.


Anwendungen
-
Universitäre Forschung— Lehrlabore und Forschungsprojekte in Robotik, künstlicher Intelligenz und Automatisierung.
-
Entwickler und Maker— Algorithmenentwicklung, Prototypenvalidierung und Robotikwettbewerbe.
-
Bildungseinrichtungen— ein ideales Lehrmittel für Fortgeschrittenenkurse in KI-Programmierung.
-
Enthusiasten— bauen Sie einen Desktop-Roboter, der echte KI-Techniken in die Praxis umsetzt.
Hugging-Face-Ökosystem und Open Source
Der SO-ARM101 7-DOF-Arm verbindet sich nahtlos mit der Hugging-Face-Community. Er kann die vom LeRobot-Projekt bereitgestellten vortrainierten Modelle, Datensätze und Algorithmenbibliotheken direkt wiederverwenden und unterstützt den gemeinsamen Austausch von Code und Erfahrungen mit Entwicklern weltweit – das senkt die technische Hürde für die Forschung und bietet Nutzern einen Einstieg in die verkörperte KI.
Hugging Face LeRobot Model Hub
Vortrainierte Policies stehen direkt aus dem Hub zur Wiederverwendung bereit, darunter lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base und lerobot/xvla-widowx — insgesamt rund 18 Modelle.
Open Source
Dieses Produkt basiert auf dem Open-Source-Projekt LeRobot SO-ARM101:github.com/huggingface/lerobot. Es entspricht derApache License 2.0und ist vollständig mit dem LeRobot-Ökosystem kompatibel, sodass Nutzer es direkt integrieren können – das senkt die Entwicklungshürde und beschleunigt die Projektabwicklung.
Technischer Support
Ein vollständiges, schrittweises Replikations-Tutorial deckt den gesamten Workflow ab, sodass auch Nutzer ohne Programmierkenntnisse die Plattform ohne Hürden nachbauen und einsetzen können. Suchen Sie auf GitHub oder Gitee nach „JuxiTechnology", um die Materialien anzusehen, oder wenden Sie sich bei Problemen an unser Support-Team.
-
Vollständige Referenz zu Montage, Verkabelung und Kalibrierung der 7-DOF-Arme.
-
Einrichtung der Leader-Follower-Teleoperation und Konfiguration der Servo-IDs.
-
Einrichtung der am Arm montierten Kamera und der Szenenkamera mit LeRobot-Datenerfassung.
-
Praxisanleitungen für Training und Deployment des Imitationslernens (ACT, SmolVLA, Pi0, Pi0.5, GR00T N1.5).
Detaillierte technische Dokumentation zu Software-Einrichtung und Code-Implementierung finden Sie in unserem offiziellen Wiki:Hier klicken zum Besuchen. Community-Techniksupport hilft ebenfalls, Ihre Projektumsetzung zu beschleunigen.
Geschenke und mitgeliefertes Zubehör
Rutschfeste Gummiauflage für den Greifer (enthalten)
Die rutschfeste Auflage wird als einzelne Matte geliefert, die Sie passend zu den Greiferbacken zuschneiden. Durch das eigene Zuschneiden wird verhindert, dass sich die Auflage mit der Zeit ablöst.
KVM-Switch (bei Fertiggeräten enthalten)
Funktioniert mit Windows- und Linux-Computern und schaltet zwischen zwei Geräten um. Bietet Kompatibilität auf Hardware-Ebene für alle Szenarien, USB-2.0-Hochgeschwindigkeitsübertragung mit geringer Latenz und ausreichender Bandbreite, UART- + TTL-Seriellschnittstellen, hochempfindliche Infrarot-Fernbedienungsumschaltung sowie nahtloses Umschalten zwischen Geräten mit in Echtzeit sichtbarem Verbindungsstatus.
Hinweis:Der KVM-Switch ist bei Paketen ohne Fertiggerät (Kits) nicht enthalten.
Teileliste
Fertiggerät · PLA-Greifer:
-
Follower-Arm (12 V) — 7 × STS3215-C018 Servos
-
Leader-Arm (7,4 V) — 7 × STS3215 Servos, gedämpft oder ohne Dämpfung wählbar
-
Starrer PLA-Greifer × 1
-
Netzadapter 5V6A × 1 | Netzadapter 12V5A × 1
-
Servotreiberplatine × 2 | Type-C-Datenkabel × 2 | USB-3.0-Hub × 1
-
G-Typ-Fixierklemme × 4 | Kreuzschlitzschraubendreher × 1
Fertiggerät · TPU-Greifer:
Wie Fertiggerät · PLA-Greifer, jedoch mit einemflexiblen TPU-Greifer.
Kit mit am Arm montierter Kamera · PLA-Greifer:
-
Follower arm (12V) — 7 × STS3215-C018 servos
-
Leader arm (7.4V) — 7 × STS3215 servos, damped or zero-damping optional
-
PLA rigid gripper × 1
-
SO-ARM101 Halterung für Armmontage × 1 | Kameramodul × 1 (Autofokus 30 FPS oder Festfokus 60 FPS)
-
USB-Kabel × 1 [1,5 m für Autofokus / 1 m für Festfokus]
-
5V6A power adapter × 1 | 12V5A power adapter × 1
-
Servo driver board × 2 | Type-C data cable × 2 | USB 3.0 hub × 1
-
G-type fixing clamp × 4 | Phillips screwdriver × 1
Kit mit am Arm montierter Kamera · TPU-Greifer:
Wie Kit mit am Arm montierter Kamera · PLA-Greifer, jedoch mit einemflexiblen TPU-Greifer.
Kit mit zwei Kameras · PLA-Greifer:
-
Follower arm (12V) — 7 × STS3215-C018 servos
-
Leader arm (7.4V) — 7 × STS3215 servos, damped or zero-damping optional
-
PLA rigid gripper × 1
-
SO-ARM101 Halterung für Armmontage × 1 | Kameramodul × 2 (Autofokus 30 FPS oder Festfokus 60 FPS)
-
USB-Kabel × 2 [1,5 m für Autofokus / 1 m für Festfokus]
-
5V6A power adapter × 1 | 12V5A power adapter × 1
-
Servo driver board × 2 | Type-C data cable × 2 | USB 3.0 hub × 1
-
G-type fixing clamp × 4 | Phillips screwdriver × 1
-
Tischständer × 1 | Kamerahalterung × 1
Kit mit zwei Kameras · TPU-Greifer:
Wie Kit mit zwei Kameras · PLA-Greifer, jedoch mit einemflexiblen TPU-Greifer.
Fertiggerät mit doppeltem Follower-Arm (für XLeRobot):
-
Follower-Arm (12 V) × 2 — 7 × STS3215-C018 Servos pro Arm
-
Netzadapter 12V5A × 2 | Servotreiberplatine × 2
-
Type-C-Datenkabel × 2 | USB-3.0-Hub × 1
-
F-Typ-Fixierklemme × 4 | Kreuzschlitzschraubendreher × 1
Doppelter Follower-Arm mit zwei am Arm montierten Kameras (für XLeRobot):
-
Follower-Arm (12 V) × 2 — 7 × STS3215-C018 Servos pro Arm
-
SO-ARM101 Halterung für Armmontage × 2 | Kameramodul × 2 (Autofokus 30 FPS oder Festfokus 60 FPS)
-
USB-Kabel × 2 [1,5 m für Autofokus / 1 m für Festfokus]
-
Netzadapter 12V5A × 2 | Servotreiberplatine × 2
-
Type-C-Datenkabel × 2 | USB-3.0-Hub × 1
-
G-Typ-Fixierklemme × 4 | Kreuzschlitzschraubendreher × 1
Häufig gestellte Fragen
What is the SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden?
Where can I find technical documentation and open-source files for the SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden?
What platforms and frameworks is the SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden compatible with?
How can I get technical support for the SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden?
Kein Video
Andere Dinge, die Ihnen gefallen könnten

2-DOF-Servo-Schwenk-Neige-Einheit

3D-RealSense-Tiefenkamera

4-in-1-KVM-Switch-HUB | TTL-Serial-Bluetooth-Dockingstation

4K-HD-HDMI-Capture-Karte


79°-IMX219-CSI-Kamera

AHRS-Lage- und Kursrichtungssensor-IMU-Modul für Roboternavigation

KI-Spracherkennungsmodul — Keyword-Aufweckfunktion, zweisprachige Sprache, 110+ Befehle

AmazingHand Open-Source-Bionik-Roboterhand für Forschung

Bus-Servo-Treiberplatine


Treiberfreie USB-2.0-Soundkarte mit integriertem Mikrofon für KI-Sprachinteraktion
Read technical documentation, schematics, and research papers on wiki.juxitech.com