 CNY




製品概要
SO-ARM101 & AmazingHand は、SO-ARM101 6 軸ロボットアームと AmazingHand 8 自由度四指多指ハンドを組み合わせた、完全なオープンソースの身体性 AI プラットフォームです。標準のパラレルグリッパーを、リーダーアームの 1 つのサーボで駆動する四指ハンドに置き換え、シンプルで信頼性の高い工場組立済みの機構で四指の同期した把持と伸展を実現します。Hugging Face の LeRobot エコシステムを基盤とし、リーダー・フォロワー遠隔操作、デュアルビューのデータ収集、ACT・SmolVLA・Pi0・Pi0.5・GR00T N1.5 によるエンドツーエンドの模倣学習に対応。グリッパーから多指ハンドへ移行する最も容易な出発点です。

SO-ARM101は、SO-ARM100 をベースに大幅に最適化したオープンソースの 6 軸ロボットアームです。新しくなった配線経路とモーター/ギアの組み合わせにより関節のケーブル断線問題を解消し、関節の可動範囲も制限されなくなりました。リアルタイムのリーダー・フォロワー追従と、Hugging Face の LeRobot ツールキットとの完全な互換性を備えています。
AmazingHandは、オープンソースで低コスト、完全に 3D プリント可能な 8 自由度ロボットハンド開発キットです。サーボはすべてハンド本体の内部に収められ、内部配線レス設計を採用。各指は 2 つの関節で駆動し、器用さと指同士の自然な協調を両立します。
すべての製品は工場で組立・配線・キャリブレーション済みで、SF Express にて送料無料で発送します。請求書はご要望に応じて発行可能です。
主な利点
-
8 自由度の四指多指ハンド
AmazingHand は 4 本の指(親指、人差し指、中指、薬指)、指ごとに 2 つの関節節骨、合計 8 自由度を備えます。パラレルリンク機構により指が連動してより自然な把持を実現し、すべてのサーボがハンド本体内に収まって外部配線がないため、コンパクトで美しい構造です。
-
1 つのサーボのリンクで四指すべてを駆動
リーダーアームの 6 番サーボ(STS3215)が、可動域マッピングによってハンド内部の 8 つの SCS0009 バスサーボすべてを駆動します。1 回の動作で四指の同期した把持(握り拳)または伸展(開いた手のひら)が得られます。シンプルな機構、信頼できる制御、ハンド側の複雑なプログラミングは不要です。
-
ACT、SmolVLA、Pi0、Pi0.5、GR00T N1.5 によるエンドツーエンドの模倣学習
リーダー・フォロワー遠隔操作でデモンストレーションデータを記録し、模倣学習ポリシーを 1 回のパスで学習させます。小さなデータセットでもフォロワーアームが既定の把持タスクを自律的に完了でき、ゼロからコードを書かずにループ全体を完結できます。
-
デュアルビューによるデータ収集
上部ブラケットカメラが作業領域全体を上から捉えて対象物の空間位置と姿勢を取得し、デスクスタンドの側面カメラが作業領域の状況をリアルタイムで配信します。両者が連携して操作の精度を保ち、シーンの変化に素早く対応し、ズレや停止を防ぎます。
-
工場組立済み、開梱後すぐに使用可能
各ユニットは組立・配線・キャリブレーション済みで発送され、電源と USB を接続するだけで遠隔操作とデータ収集を始められます。カメラは 86° オートフォーカス 30FPS モジュールと 100° 広角固定焦点 60FPS モジュールから選択でき、いずれも USB ドライバー不要のプラグアンドプレイです。
-
Hugging Face LeRobot とのシームレスな統合
LeRobot の事前学習済みモデル、データセット、アルゴリズムライブラリをそのまま再利用し、世界中の開発者コミュニティとコードや知見を共有。ツールチェーンを自力で再構築することなく身体性 AI に参入できます。
ハードウェア概要


利用可能なバージョン(エンドエフェクタの用途に応じて選択):
|
バージョン |
エンドエフェクタ |
ハンド制御 |
推奨用途 |
|
Pro バージョン |
TPU フレキシブルグリッパー |
サーボ独立制御 |
SO-ARM101 標準の二指グリッパーが必要な方 |
|
多指ハンドバージョン |
AmazingHand 四指多指ハンド |
リーダーアームの 6 番サーボを可動域マッピングして 8 つのバスサーボを一括駆動 |
器用な把持とエンドツーエンドの模倣学習を探求したい方 |
把持方式:Pro バージョンは二指でのつまみ、多指ハンドバージョンは四指での把持と伸展です。指ごとの独立制御は現行バージョンでは非対応で、開発ロードマップに含まれています。
対応デバイス:
Raspberry Pi / D-Robotics RDK / NVIDIA Jetson シリーズのコントローラー、および USB シリアル接続の Windows / Linux PC。LeRobot SO-ARM101 と AmazingHand のオープンソースプロジェクトに完全対応し、市販のほとんどのシリアルバスサーボをサポートします。
かんたん 3 ステップのセットアップ:
-
付属ケーブルでサーボドライバーボードを Raspberry Pi、RDK、Jetson の各コントローラーに接続し、リーダーアーム(DC5521 5V6A)とフォロワーアーム(DC5521 12V5A)に電源を入れます。
-
電源を入れて USB シリアルで接続します。アームとハンドは組立・配線・キャリブレーション済みで届くため、機械的な組立やサーボ ID の設定は不要です。
-
付属の LeRobot チュートリアルに沿ってフォロワーアームを遠隔操作し、デュアルビューのデータセットを収集して模倣学習ポリシーを学習させます。
技術仕様
多指ハンド(AmazingHand)
|
指の開き幅 |
195mm ~ 101mm |
|
自由度 |
8 自由度(8 つのバスサーボで駆動) |
|
単指の耐荷重 |
0.2kg(四指すべてで把持した場合は最大 0.5kg) |
|
指の本数 |
4 本(親指、人差し指、中指、薬指) |
|
指ごとの節骨数 |
2 |
|
ハンド重量 |
0.416kg |
|
指の屈曲範囲 |
第 1 節骨 0~86°、第 2 節骨 0~80° |
|
指の側方ロール角 |
親指 20°、他の 3 指 -20°~20° |
|
供給電圧 |
6V DC |
|
制御方式 |
リーダーアームの 6 番サーボで駆動 — 四指の同期した把持/伸展 |
|
消費電力 |
最大 48W、定格 4.8W |
ロボットアーム(SO-ARM101)
|
製品素材 |
Bambu PLA+ |
|
製品寸法 |
リーダーアーム:111 x 239 x 525mm フォロワーアーム:111 x 173 x 532mm |
|
製品重量 |
リーダーアーム:約 680g フォロワーアーム:約 690g |
|
サーボドライバーボード |
JUXI バスサーボアダプター |
|
カメラ |
2MP HD オートフォーカス 30FPS カメラ(1080P) 2MP HD 固定焦点 60FPS カメラ(1080P) |
|
電源 |
DC5521 5V6A(リーダーアーム)/ DC5521 12V5A(フォロワーアーム) |
|
対応 OS |
Windows / Linux |
|
制御インターフェース |
USB シリアル通信 |
|
プログラミング言語 |
Python |
サーボ構成
|
位置 |
サーボモデル |
ギア比 |
数量 |
|
リーダーアーム — 2 番関節(7.4V) |
STS3215-C001 |
1:345 |
1 |
|
リーダーアーム — 1 番・3 番関節(7.4V) |
STS3215-C044 |
1:191 |
2 |
|
リーダーアーム — 4 番・5 番関節と 6 番グリッパー/ハンド(7.4V) |
STS3215-C046 |
1:147 |
3 |
|
フォロワーアーム — 全関節、Pro バージョン(12V) |
STS3215-C018 |
1:345 |
6 |
|
フォロワーアーム — アーム関節、多指ハンドバージョン(12V) |
STS3215-C018 |
1:345 |
5 |
|
AmazingHand 多指ハンド(6V) |
SCS0009-C001 |
— |
8 |
SCS0009 バスサーボ(多指ハンド)
|
サーボモデル |
Feetech SCS0009-C001(2.3kg 単軸シリアルバスサーボ) |
|
回転速度 |
0.07 秒/60°(143RPM)@6V |
|
ストールトルク |
2.3kg.cm @6V |
|
サーボ精度 |
0.293° (300/1024) |
|
センサーと可動範囲 |
ポテンショメーターセンサー、300° 制御可能。角度制御サーボモードと連続回転ホイールモードの両方に対応 |
|
保護機能 |
電圧保護、ストール保護、過熱保護 |
|
データ読み出し |
対応 — 温度、速度、電圧、位置のフィードバック |
|
配置 |
指ごとに SCS0009 サーボ 2 基。素早い協調応答と滑らかな指の動きを実現 |
STS3215 バスサーボ(ロボットアーム)
|
パラメータ |
STS3215-C001 |
STS3215-C018 |
|
回転速度 |
0.192 秒/60°(52RPM)@7.4V |
0.222 秒/60°(45RPM)@12V |
|
ストールトルク |
19.5kg.cm @7.4V |
30kg.cm @12V |
|
サーボ精度 |
0.088° |
0.088° |
|
センサーと可動範囲 |
12 ビット高精度磁気エンコーダー、360° 制御可能 |
12 ビット高精度磁気エンコーダー、360° 制御可能 |
|
保護機能 |
電圧保護、ストール保護、過熱保護 |
電圧保護、ストール保護、過熱保護 |
|
データ読み出し |
対応 — 角度、温度、電圧、位置のフィードバック |
対応 — 角度、温度、電圧、位置のフィードバック |
STS3215 は高品質な磁気エンコーダーモーター 2 基を統合し、ミリ秒レベルの協調応答と複数の動作モードを備え、アームの動きを滑らかかつ正確に保ちます。
JUXI バスサーボアダプター(ドライバーボード)
|
電源入力 |
7~12V |
|
電源コネクター |
DC5521 |
|
サーボインターフェース |
PH2.0 バスサーボインターフェース |
|
通信インターフェース |
USB Type-C |
|
取付穴ピッチ |
37.00 x 28.00mm |
|
取付穴径 |
2.5mm |
|
製品寸法 |
42.00 x 33.00mm |
|
製品重量 |
15g |
本ボードはコンパクトなプラグアンドプレイ設計で、高電圧破壊を防ぐ TVS 電圧調整保護モジュールを備えています。ケーブル 1 本で Raspberry Pi、D-Robotics RDK、NVIDIA Jetson の各コントローラーに接続し、モーター制御とエンコーダーデータのフィードバックをリアルタイムで行います。LeRobot SO-ARM101 アーム、AmazingHand 多指ハンド、市販のほとんどのシリアルバスサーボをサポートします。
カメラモジュール(オプション)
|
解像度 |
1080P、2MP |
|
選択可能な構成 |
86° オートフォーカス 30FPS カメラ / 100° 広角固定焦点 60FPS カメラ |
|
インターフェース |
USB、ドライバー不要のプラグアンドプレイ |
|
取付オプション |
側面ビューまたは上面ビューのカメラマウントキット |
用途
-
大学での研究— ロボティクス、人工知能、自動化の教育ラボや研究プロジェクト、とくに器用な把持と模倣学習。
-
開発者・メイカー— アルゴリズム開発、プロトタイプ検証、多指ハンドの二次開発、ロボティクスコンテスト。
-
教育機関— AI プログラミングやロボットビジョンの上級講座に最適な教材。
-
趣味の方— 実際の AI 技術を活用し、人の手のように把持する卓上ロボットを自作。
オープンソースとエコシステム
本製品はオープンソースの LeRobot SO-ARM101 プロジェクトと AmazingHand プロジェクトを基盤としています。SO-ARM101 & AmazingHand プラットフォームは Hugging Face コミュニティにシームレスに接続し、LeRobot の事前学習済みモデル、データセット、アルゴリズムライブラリをそのまま再利用でき、世界中の開発者とコードや知見を共有できるため、身体性 AI への参入障壁を下げます。
-
ソースコードは Apache License 2.0 で公開されています。
-
機械設計ファイルは CC BY 4.0 ライセンスで公開されています。
テクニカルサポート
ステップバイステップの完全な再現チュートリアルがワークフロー全体をカバーしているため、プログラミングの知識がない方でも障壁なくプラットフォームを再現・展開できます。GitHub または Gitee で「JuxiTechnology」を検索して資料をご覧いただくか、問題が発生した場合はサポートチームまでご連絡ください。
-
組立・配線・キャリブレーションの完全リファレンス。
-
リーダー・フォロワー遠隔操作の設定とサーボ ID の構成。
-
デュアルビューカメラの取付と LeRobot データセット収集ガイド。
-
模倣学習のトレーニングとデプロイの実践ガイド(ACT、SmolVLA、Pi0、Pi0.5、GR00T N1.5)。
ソフトウェアのセットアップとコード実装に関する詳細な技術ドキュメントは、公式 Wiki をご参照ください:
こちらからアクセス(SO-ARM101 ロボットアームのチュートリアル)
こちらからアクセス(AmazingHand 多指ハンドのチュートリアル)
プロジェクトの実装を加速するためのコミュニティ・テクニカルサポートもご利用いただけます。
パッケージの種類
|
パッケージ |
AmazingHand(完成品) |
SO-ARM101 Pro バージョン |
SO-ARM101 多指ハンドキット |
多指ハンドキット(デュアルカメラ) |
|
3D プリント部品 |
✓ |
✓ |
✓ |
✓ |
|
AmazingHand 多指ハンド |
✓ |
— |
✓ |
✓ |
|
シーンカメラ |
— |
— |
— |
✓ |
|
デュアルビューによるデータ収集 |
— |
— |
— |
✓ |
|
リーダー・フォロワー遠隔操作 |
— |
✓ |
✓ |
✓ |
|
エンドツーエンドの模倣学習 |
✓ |
✓ |
✓ |
✓ |
同梱品リスト
SO-ARM101 多指ハンドキット:
-
1× リーダーアーム(組立済み) — 1× STS3215-C001(7.4V、1:345)、2× STS3215-C044(7.4V、1:191)、3× STS3215-C046(7.4V、1:147)
-
1× フォロワーアーム(組立済み) — 5× STS3215-C018(12V、1:345)
-
1× AmazingHand 四指多指ハンド(組立済み) — 8× SCS0009-C001(6V)バスサーボ
-
2× JUXI バスサーボアダプター(サーボドライバーボード)
-
1× DC5521 5V6A 電源ケーブル(リーダーアーム)
-
1× DC5521 12V5A 電源ケーブル(フォロワーアーム)
-
2× USB Type-C ケーブル
-
4× 固定クリップ
-
1× USB ハブ
SO-ARM101 多指ハンドキット(デュアルカメラ):
SO-ARM101 多指ハンドキットの内容に加えて:
-
1× 上面ビューカメラマウントキット(2MP 1080P カメラモジュール付き)
-
1× デスクスタンド側面ビューカメラキット(2MP 1080P カメラモジュール付き)
SO-ARM101 Pro(TPU グリッパー):
-
1× リーダーアーム(組立済み) — 1× STS3215-C001(7.4V、1:345)、2× STS3215-C044(7.4V、1:191)、3× STS3215-C046(7.4V、1:147)
-
1× フォロワーアーム(組立済み、TPU フレキシブルグリッパー付き) — 6× STS3215-C018(12V、1:345)
-
2× JUXI バスサーボアダプター(サーボドライバーボード)
-
1× DC5521 5V6A 電源ケーブル(リーダーアーム)
-
1× DC5521 12V5A 電源ケーブル(フォロワーアーム)
-
2× USB Type-C ケーブル
-
4× 固定クリップ
-
1× USB ハブ
AmazingHand(右手):
-
1× AmazingHand 四指多指ハンド(完全組立済み、8× SCS0009-C001(6V)バスサーボ付き)
-
1× JUXI バスサーボアダプター(サーボドライバーボード)
-
1× 接続ケーブル
よくある質問
What is the SO-ARM101 & AmazingHand オープンソース多指ハンドロボットアーム?
Where can I find technical documentation and open-source files for the SO-ARM101 & AmazingHand オープンソース多指ハンドロボットアーム?
What platforms and frameworks is the SO-ARM101 & AmazingHand オープンソース多指ハンドロボットアーム compatible with?
How can I get technical support for the SO-ARM101 & AmazingHand オープンソース多指ハンドロボットアーム?
ビデオなし
他におすすめの商品

2-DOFサーボパンチルトユニット

3D RealSense 深度カメラ

4-in-1 KVM スイッチ HUB | TTL シリアル Bluetooth ドッキングステーション

4K HD HDMI キャプチャーカード


79° IMX219 CSI カメラ

ロボットナビゲーション用 AHRS 姿勢方位角センサー IMU モジュール

AI 音声認識モジュール — キーワード起動、バイリンガル音声、110+ コマンド
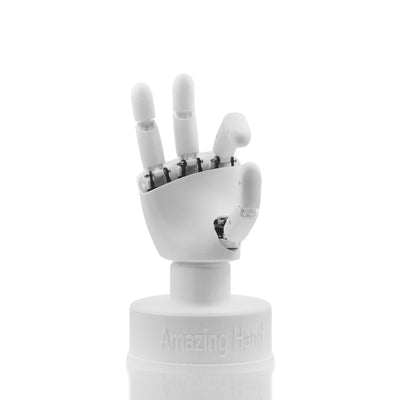

AmazingHand オープンソース研究用生体模倣ロボットハンド
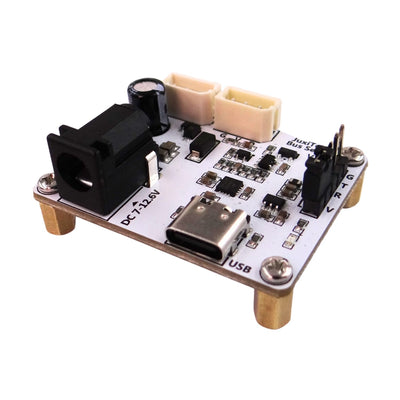

バスサーボドライバーボード


AI 音声対話向け ドライバ不要 USB 2.0 サウンドカード(オンボードマイク内蔵)
wiki.juxitech.comで技術ドキュメント、回路図、および研究論文を読む