 CNY

すべての製品
JuxiTechの全製品をひとつの場所に — オープンソースのロボットアーム、ビジョンカメラ、エッジAIコンピューター、センサー、モーションハードウェア。身体性知能開発者のためのラインナップ。

¥1,423.00
SO-ARM101 オープンソース 6軸ロボットアーム開発キット
製品概要 Build your own imitation learning robotic arm with the SO-ARM101! Designed specifically for LeRobot and Hugging Face projects, the kit includes servo motors, adapter boards, and cables. Open-source, low-cost,...

¥137.00
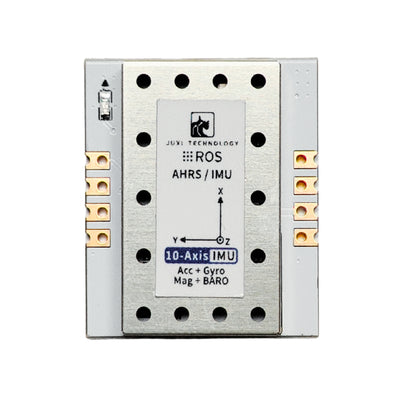
ロボットナビゲーション用 AHRS 姿勢方位角センサー IMU モジュール
高精度 IMU AHRS 姿勢センサー 製品概要 高精度 IMU AHRS 姿勢センサーは、ロボット開発者、ドローンエンジニア、組み込みシステム設計者向けのオールインワン姿勢計測ソリューションです。複雑な姿勢推定・フィルタリング・センサーフュージョンアルゴリズムをゼロから開発・デバッグする必要がありません。高性能 32 ビットプロセッサを内蔵し、Mahony フィルタリングと AHRS 姿勢融合アルゴリズムを統合。校正済みの姿勢データ(オイラー角、クォータニオン、加速度、角速度)を最大 100Hz で出力します。6軸(VRU)、9軸(AHRS)、10軸(AHRS + 気圧計)の構成に対応し、I2C/UART/Type-C 通信をサポート。マイコン、Linux ホストコントローラー、ROS1/ROS2 システムと完全互換で、ロボットの運動制御、ドローンの姿勢安定化、インテリジェントナビゲーション、モーションキャプチャに最適です。 主な利点 独自アルゴリズム不要 Mahony フィルタリングと AHRS センサーフュージョンアルゴリズムを内蔵し、校正済みの姿勢データ(オイラー角、クォータニオン、加速度、角速度など)を直接出力。アルゴリズム開発と調整の数百時間を節約します。X/Y 軸の静止精度は 0.05°、Z 軸の方位ドリフトは...

¥1,006.00
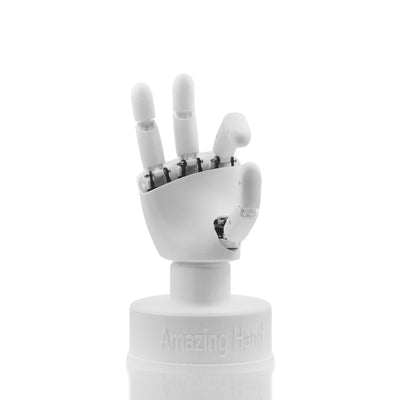
AmazingHand オープンソース研究用生体模倣ロボットハンド
製品概要 ロボット研究、教育、開発のために設計されたオープンソースの生体模倣ロボットハンド。高い自由度、精密な制御、簡単なカスタム開発のための包括的なSDKサポートを備えています。 主な利点 完全オープンソース & カスタマイズ可能な設計 Amazing Hand は完全なオープンソースアーキテクチャを採用し、すべてのコードファイルと機械設計図面を自由に利用できます。開発者はハードウェアとソフトウェアの両方の構成をプロジェクトの要件に合わせて変更でき、多様なロボットアプリケーションへの迅速な適応が可能です。 柔軟な動きを実現する8自由度 8自由度を備え、各指は2つの関節節を持ち、屈曲/伸展、外転/内転の動きを実現——人間の手の自然な器用さを再現します。 コンパクト & 軽量オールインワンデザイン すべての駆動部品は手本体に完全統合され、外部配線を完全に排除。わずか400g(サーボモーター除く)のコンパクトな設計で、さまざまなロボットプラットフォームへの組み込みが容易です。 生産コストを抑える3Dプリント対応 すべての構造部品は3Dプリント製造に対応。剛性の高い「スケルトン」フレームと柔軟なTPUシェルを組み合わせたモジュール設計を採用し、生産コストを大幅に削減。予算を抑えたい学生、メイカー、研究者に最適です。 研究 & 教育用途に最適化 オープンソースで入手しやすい設計により、AI・ロボティクス実験の優れたプラットフォームとなり、アルゴリズム検証、データ収集、実践的な教育訓練をサポートします。 ハードウェア概要 技術仕様 製品型番 Amazing Hand 対応コントローラー Raspberry Pi /...