 CNY


Robotik-Serie
Komplette Robotik-Plattformen und -Kits — vom Open-Source-Arm SO-ARM101 bis zum mobilen Roboter LeKiwi — bereit für Imitationslernen, ROS 2 und Embodied-AI-Forschung.
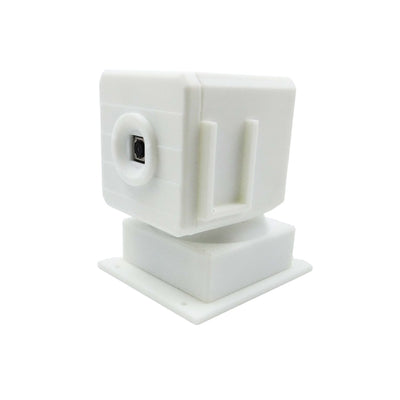

¥505.00
2-DOF-Servo-Schwenk-Neige-Einheit
2-DOF-Servo-Pan-Tilt-Einheit Produktübersicht Diese 2-DOF-Servo-Pan-Tilt-Einheit ist mit hochpräzisen SCS0009-Seriellbusservos ausgestattet und unterstützt bis zu 180° Einzelachsendrehung sowie 180° horizontale und 90° vertikale elektrische Zweiachsbewegung, was präzise Positionierung und flüssigen Betrieb ermöglicht....


¥1,760.00
SO-ARM101 Open-Source-Roboterarm mit 7 Freiheitsgraden
Produktübersicht SO-ARM101ist ein Open-Source-Roboterarm, der auf Basis des SO-ARM100 umfassend optimiert wurde. Die überarbeitete Kabelverlegung und die neue Motor-/Getriebekombination beseitigen das Kabelbruchproblem an den Gelenken, und die Leistungssteigerungen ermöglichen die...


¥1,003.00
SO-ARM101 & AmazingHand Open-Source-Roboterarm mit Mehrfingerhand
Produktübersicht Das SO-ARM101 & AmazingHand ist eine komplette Open-Source-Plattform für verkörperte KI, die den 6-Achsen-Roboterarm SO-ARM101 mit der 8-DOF-Vierfinger-Hand AmazingHand kombiniert. Der serienmäßige Parallelgreifer wird durch eine Vierfingerhand ersetzt, die...


¥115.00
PincOpen-Open-Source-Parallelgreifer
Überblick PincOpen Open-Source-Parallelgreifer— robotisches Greifen für alle zugänglich machen! Optionale Festfokus-Kamera mit hoher Bildrate 60FPS Optionale Autofokus-Kamera 30FPS Abgeleitet von der professionellen Greifertechnologie des Reachy 2 Kostengünstiger Parallelfingergreifer Hauptmerkmale Open-Source-Design,...

¥157.00
LeKiwi-Mobiler-Roboterwagen für verkörperte Intelligenz
LeKiwi Mobiler Roboter mit Embodied Intelligence Produktübersicht Der LeKiwi-Mobileroboter mit Embodied Intelligence ist eine professionelle Robotik-Entwicklungsplattform für wissenschaftliche Forschung und Lehre, Robotik-Lernen, Abschlussprojekte und Wettbewerbsentwicklung. Er verfügt über ein 3-Rad-omnidirektionales...
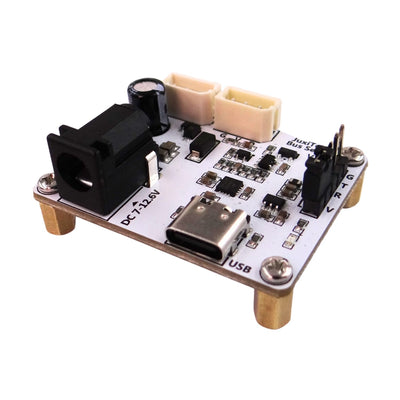

¥51.00
Bus-Servo-Treiberplatine
Bus-Servo-Treiberplatine Produktübersicht Der JUXI Bus-Servo-Adapter ist eine All-in-One-Lösung zur Steuerung von Serienbus-Servos, die speziell für die Roboterarme LeRobot SO-ARM100/101 und Multi-Servo-Robotikprojekte entwickelt wurde. Sie beseitigt den Aufwand für komplexe Verkabelung,...
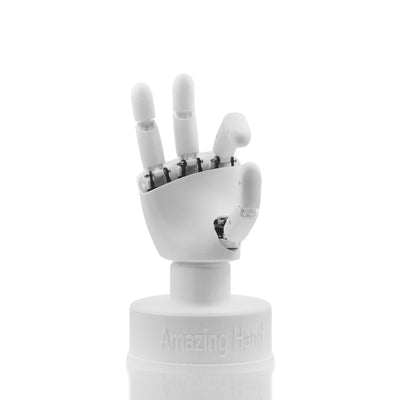

¥1,003.00
AmazingHand Open-Source-Bionik-Roboterhand für Forschung
Produktübersicht Eine Open-Source-Bionik-Roboterhand, entwickelt für Robotikforschung, Ausbildung und Entwicklung. Sie bietet hohe Freiheitsgrade, präzise Steuerung und umfassende SDK-Unterstützung für einfache individuelle Entwicklung. Wichtigste Vorteile Vollständig Open Source & anpassbares Design...

¥1,419.00
SO-ARM101 Open-Source-Entwickler-Kit für 6-Achsen-Roboterarme
Produktübersicht Bauen Sie mit dem SO-ARM101 Ihren eigenen Roboterarm für Imitationslernen! Das Kit wurde speziell für LeRobot- und Hugging-Face-Projekte entwickelt und enthält Servomotoren, Adapterplatinen und Kabel. Open Source, kostengünstig und...